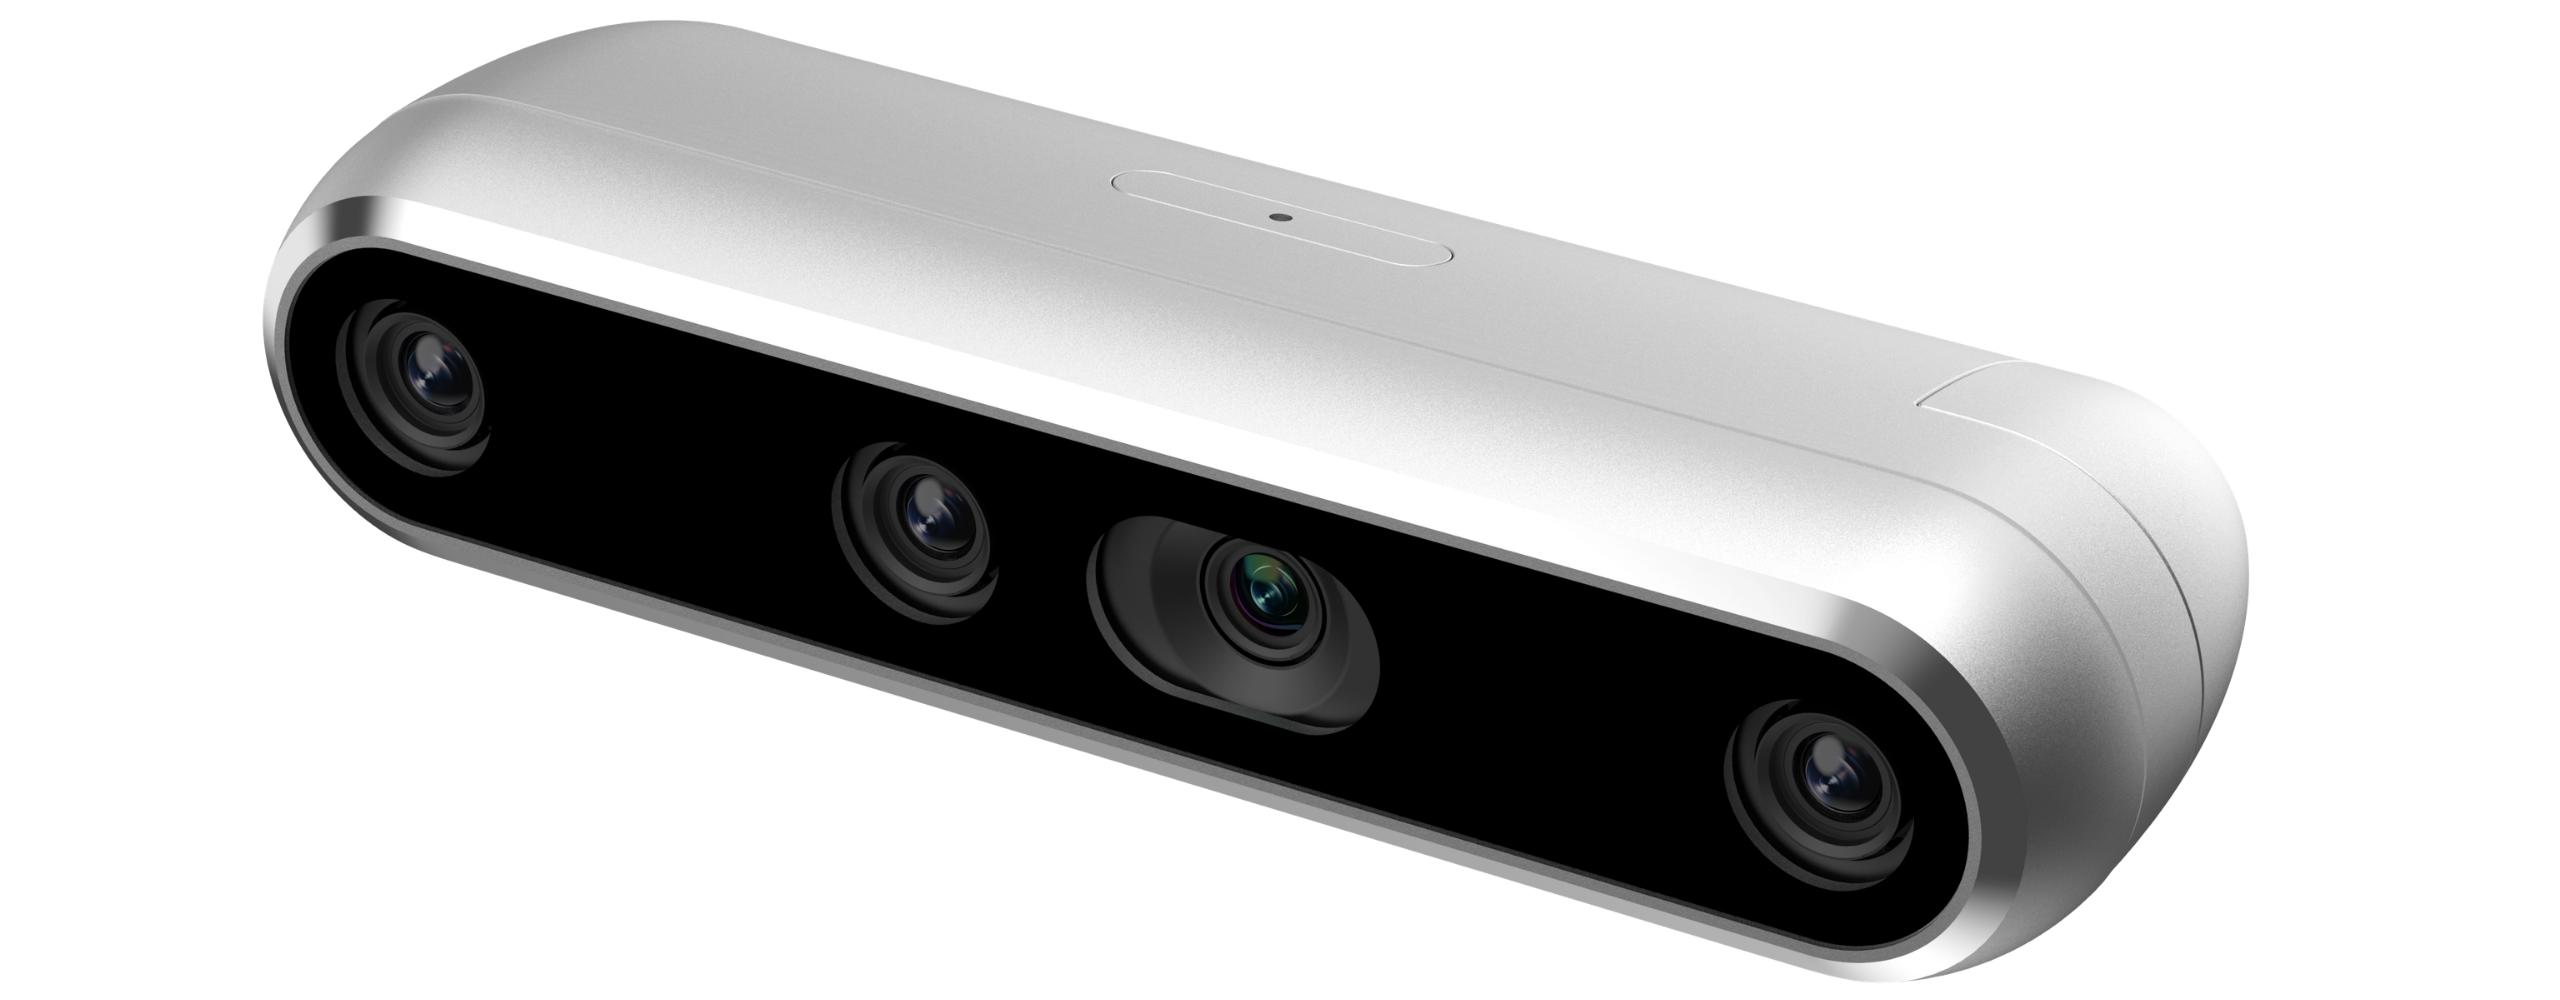

视场角 87° × 58°

全局快门

理想工作距离 ~0.07 m 至 6 m
RealSense®GMSL深度相机系列为工业机器人提供高性能3D视觉能力,可在多相机系统中实现远距离、同步、低延迟感知。
硬件
统一架构,全域感知
专为机器人和工业感知的每一层而打造。
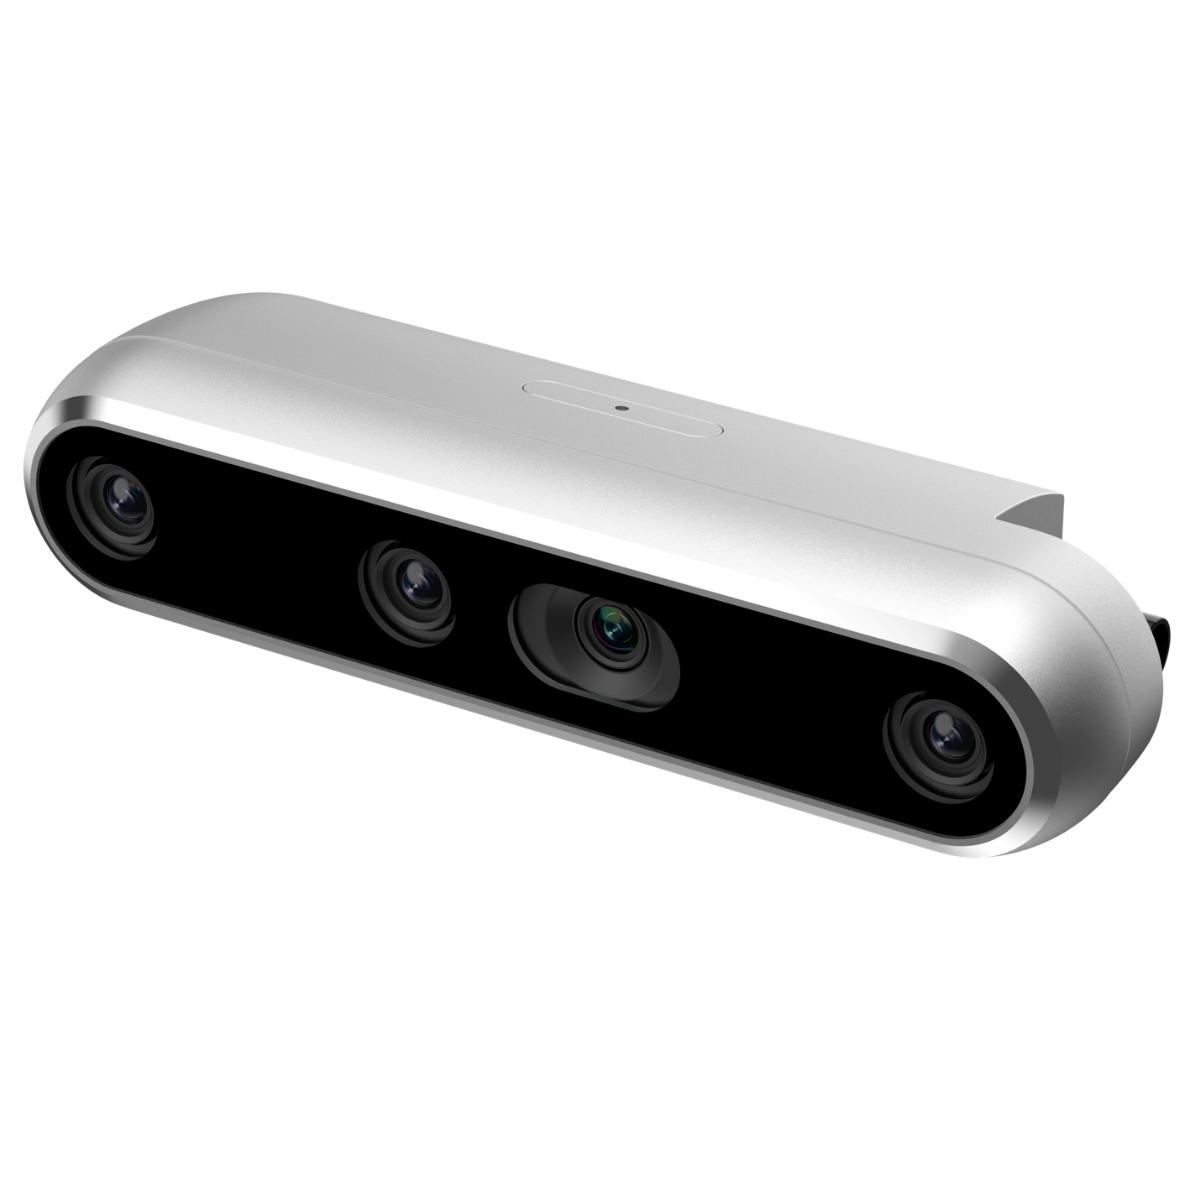
D401 GMSL
精准操作。 为机械手、末端执行器与检测场景提供高精度近距离深度数据。
D415 GMSL
精密测量。 适用于工业扫描与计量的高精度深度感知。
D430 GMSL
空间感知。大视场、中距离深度感知,适用于SLAM、自主导航及动态环境。
D457 GMSL
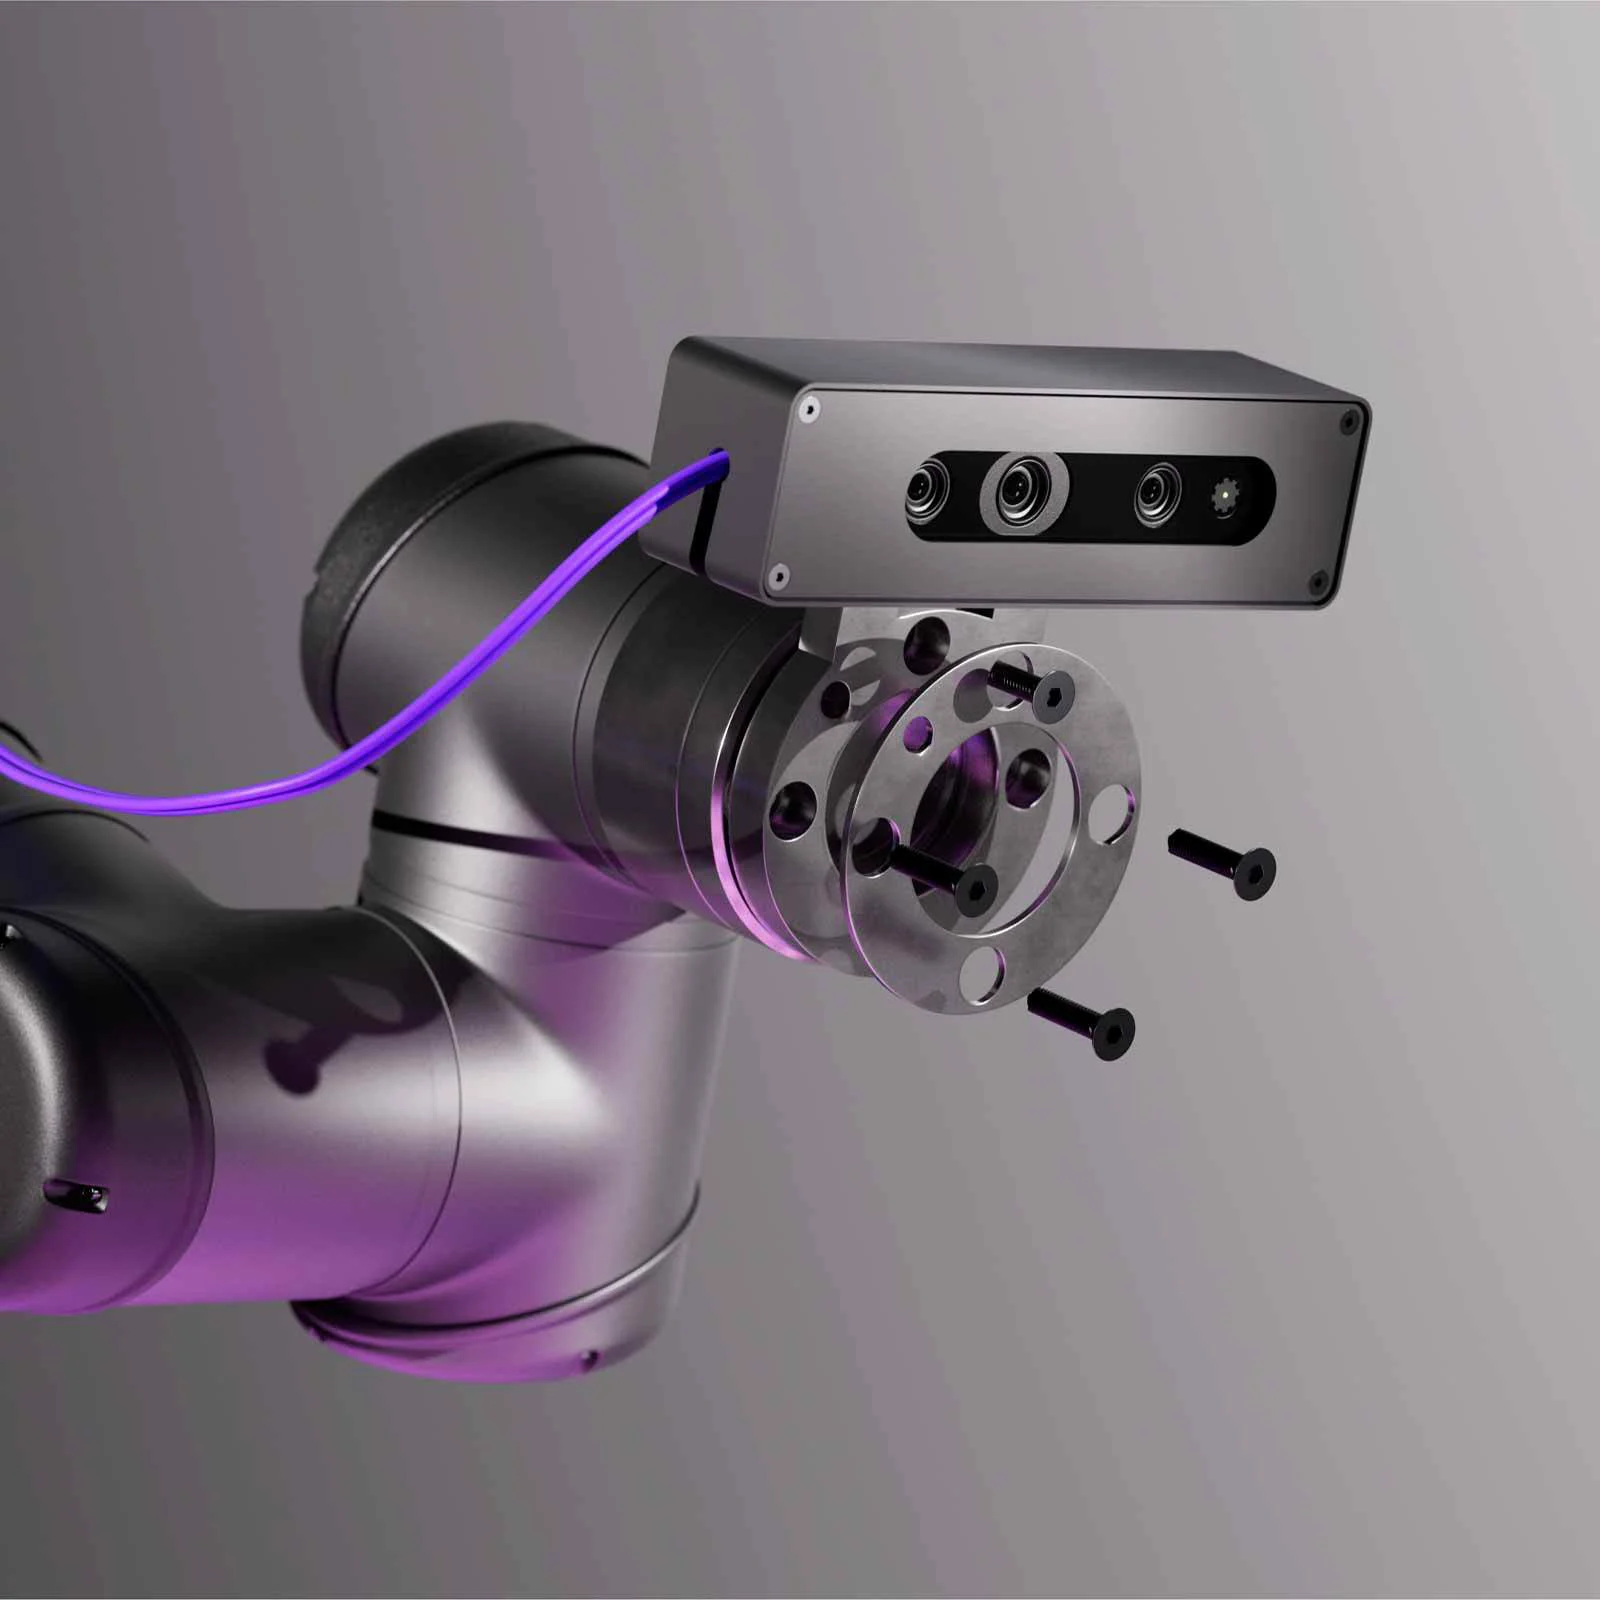
移动设备核心。远距离加固型深度相机,带IP防护外壳,用于自主移动机器人与自主系统。
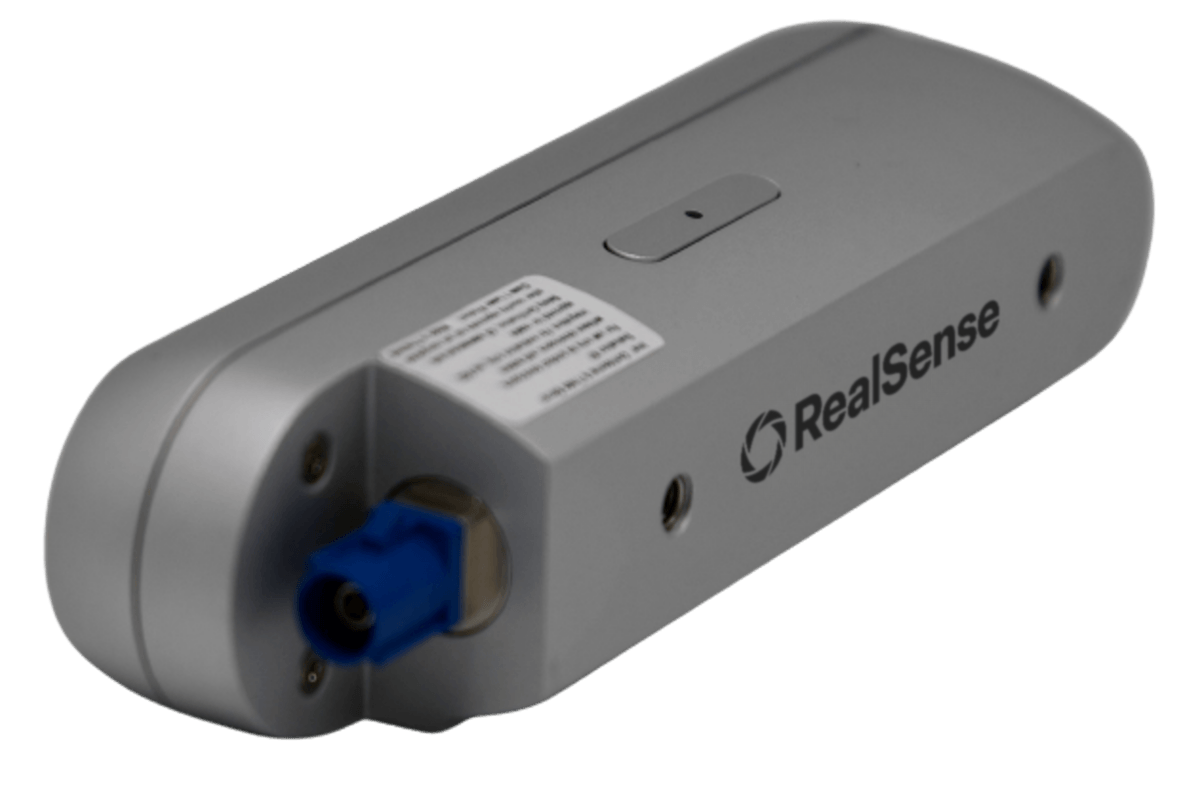
什么是 GMSL/FAKRA?
千兆多媒体串行链路(GMSL)是一种多千兆点对点接口,最初为车载系统研发。它可通过单根同轴线缆实现高速、低延迟数据传输,线缆最大传输距离可达15米。搭配安全可靠的车规级FAKRA连接器,GMSL可为机器人及工业场景带来稳定、高性能的连接能力。
为何选择 GMSL/FAKRA?
GMSL/FAKRA可实现多相机同步感知,为自主系统提供稳定、可扩展、时序可控的3D视觉能力。
- 更长的电缆传输距离(最长15米)
- 更低的实时感知延迟
- 降低电磁干扰与静电干扰敏感度
- 功耗更低
- 带宽更高,支持多路数据流传输
工业级连接性能,适配规模化感知部署
基于GMSL/FAKRA架构打造的RealSense®GMSL系列产品,可搭建适用于实际场景落地的多相机同步感知系统。
长距离布线、确定性时序以及简化的系统架构,可让多台相机协同组成一套完整系统。
结合稳固的连接方式与优异的抗干扰能力,该架构能够在强电磁干扰、高震动的工业环境中稳定运行。
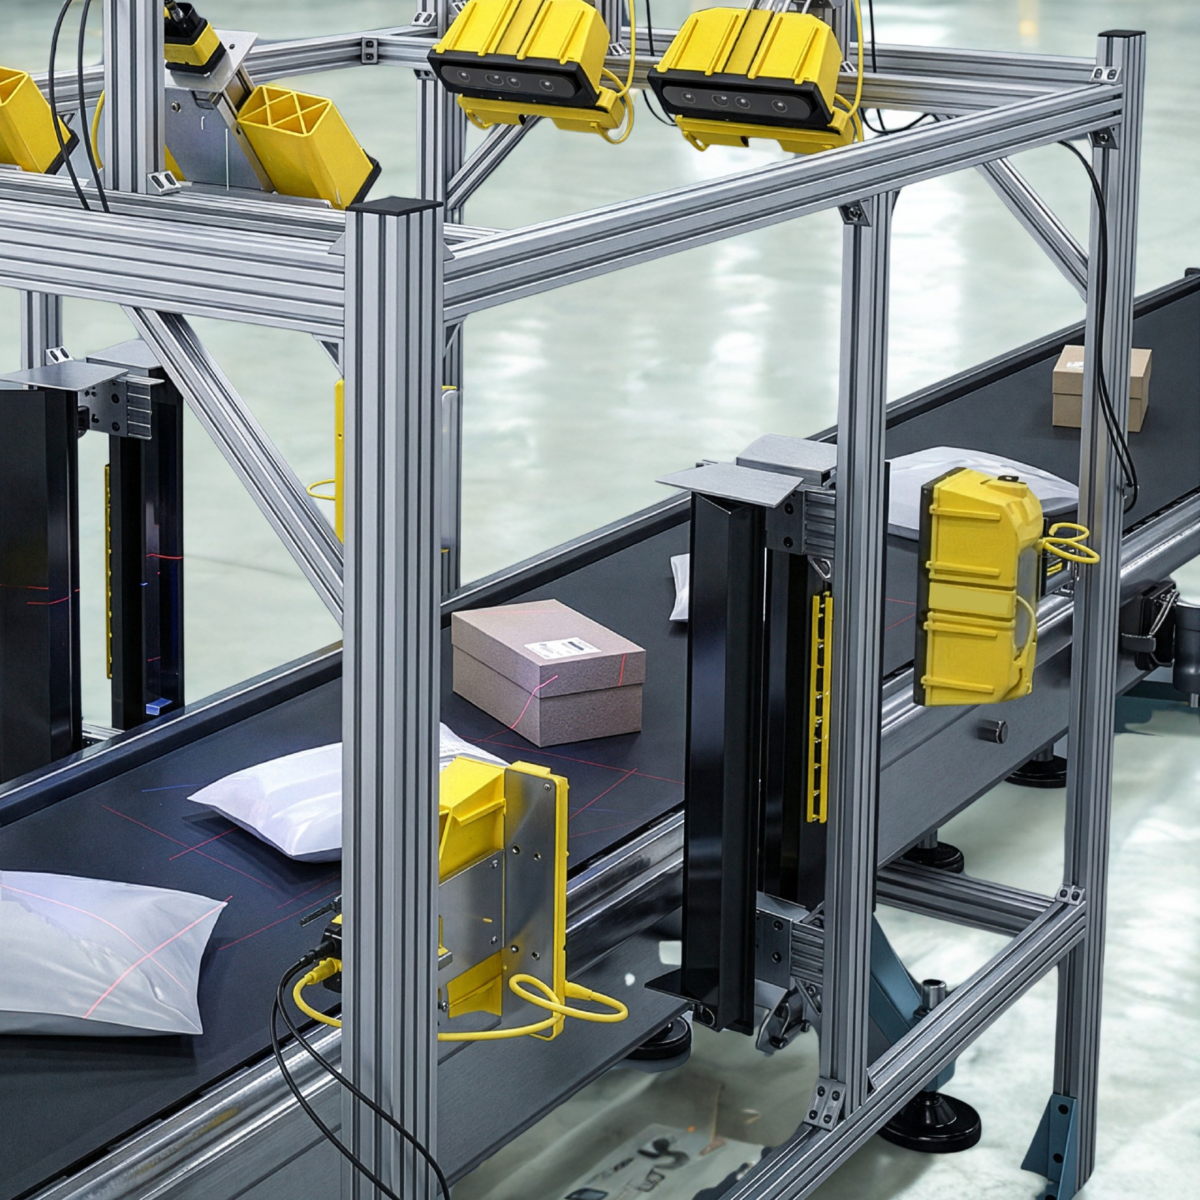
每个接口最多可接入4台相机,每个系统可扩展至8台及以上,依托GMSL可实现整机全域感知,而非单一传感器独立工作。
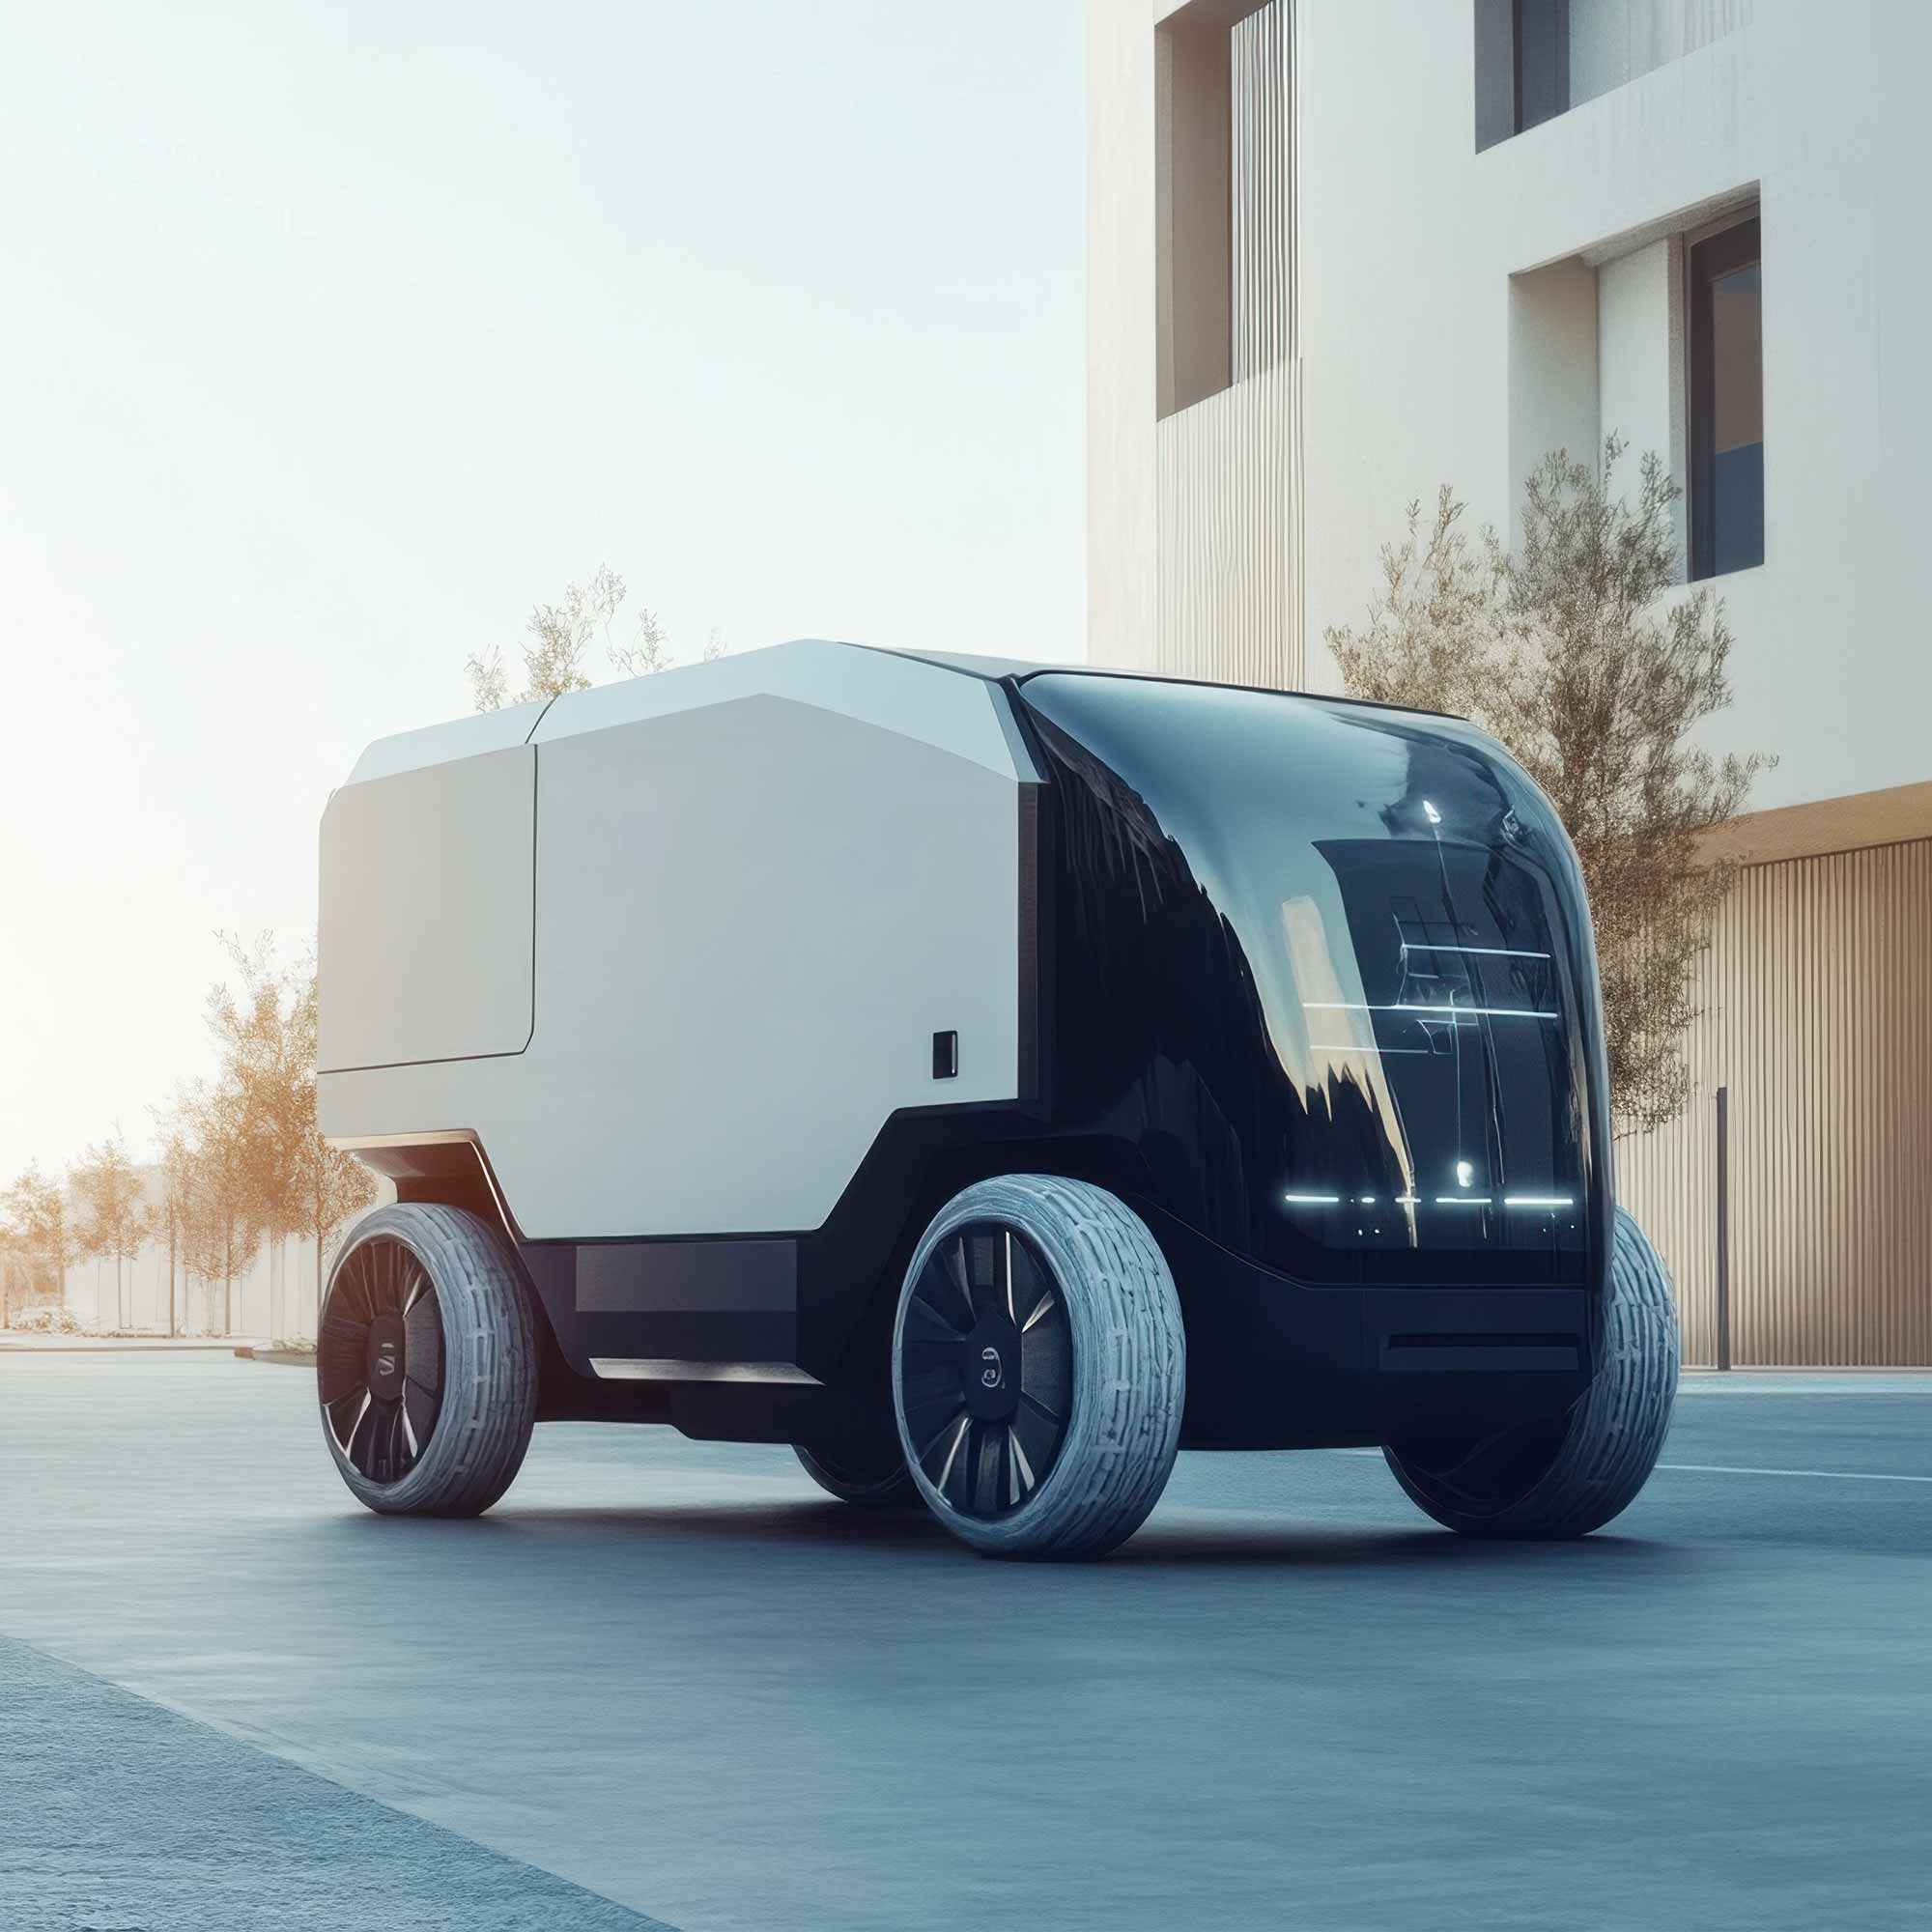
自主移动机器人的优选
搭载车规级FAKRA连接器、GMSL高速串行器与IP65防护等级外壳,使其非常适用于AMR、车载影音娱乐及驾驶员监控场景。D457可兼容跨平台开源 RealSense®SDK 2.0,仅需为GMSL串行器单独配置内核驱动程序包;该驱动为开源版本,可轻松集成至各类平台。
真实场景下的高可靠感知能力
感知不稳定是工业机器人作业失效的主要原因。GMSL架构可实现:
- 运动状态下深度检测稳定
- 减少电气噪声干扰
- 长距离布线无信号衰减
- 跨传感器的确定性同步
保障设备在仓库、工厂及户外环境中运行表现稳定可控。
面向视觉AI应用设计
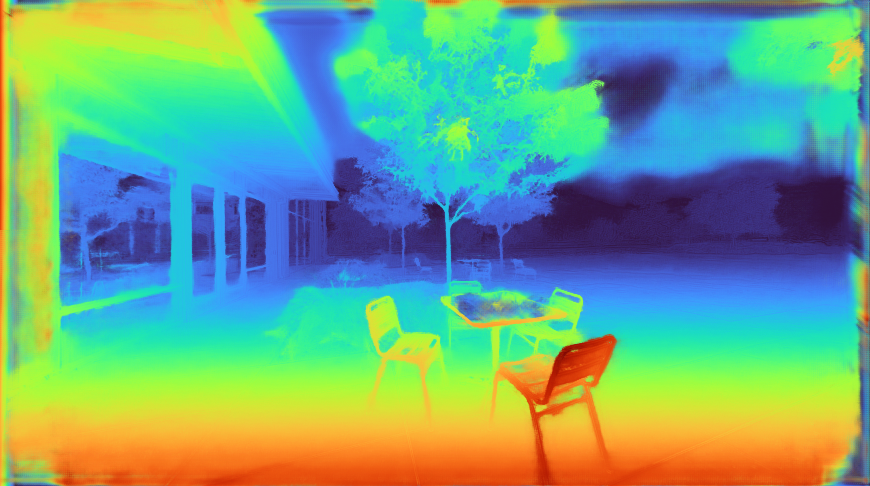
RealSense®立体深度技术让机器拥有3D视觉能力,加速AI落地部署。系统可实现以下功能:
- 自主导航与避障
- 目标检测与追踪
- 完成精准抓取与放置作业
- 支持同步定位、地图构建与视觉惯性里程计,实现自主移动
有效缩短算法训练周期,全面提升各类机器人应用的运行可靠性。
专为工业机器人与自主系统打造
GMSL全系列产品针对以下场景做专项优化:
- 自主移动机器人(AMRs)
- 人形机器人
- 工业自动化与协作机器人
- 仓储物流与料箱拾取
- 工业检测与品质管控
- 自动驾驶车辆与户外扫描
这些系统受益于专为真实世界部署而设计的同步、可扩展且坚固的感知能力。
技术规格
功能特性
D401
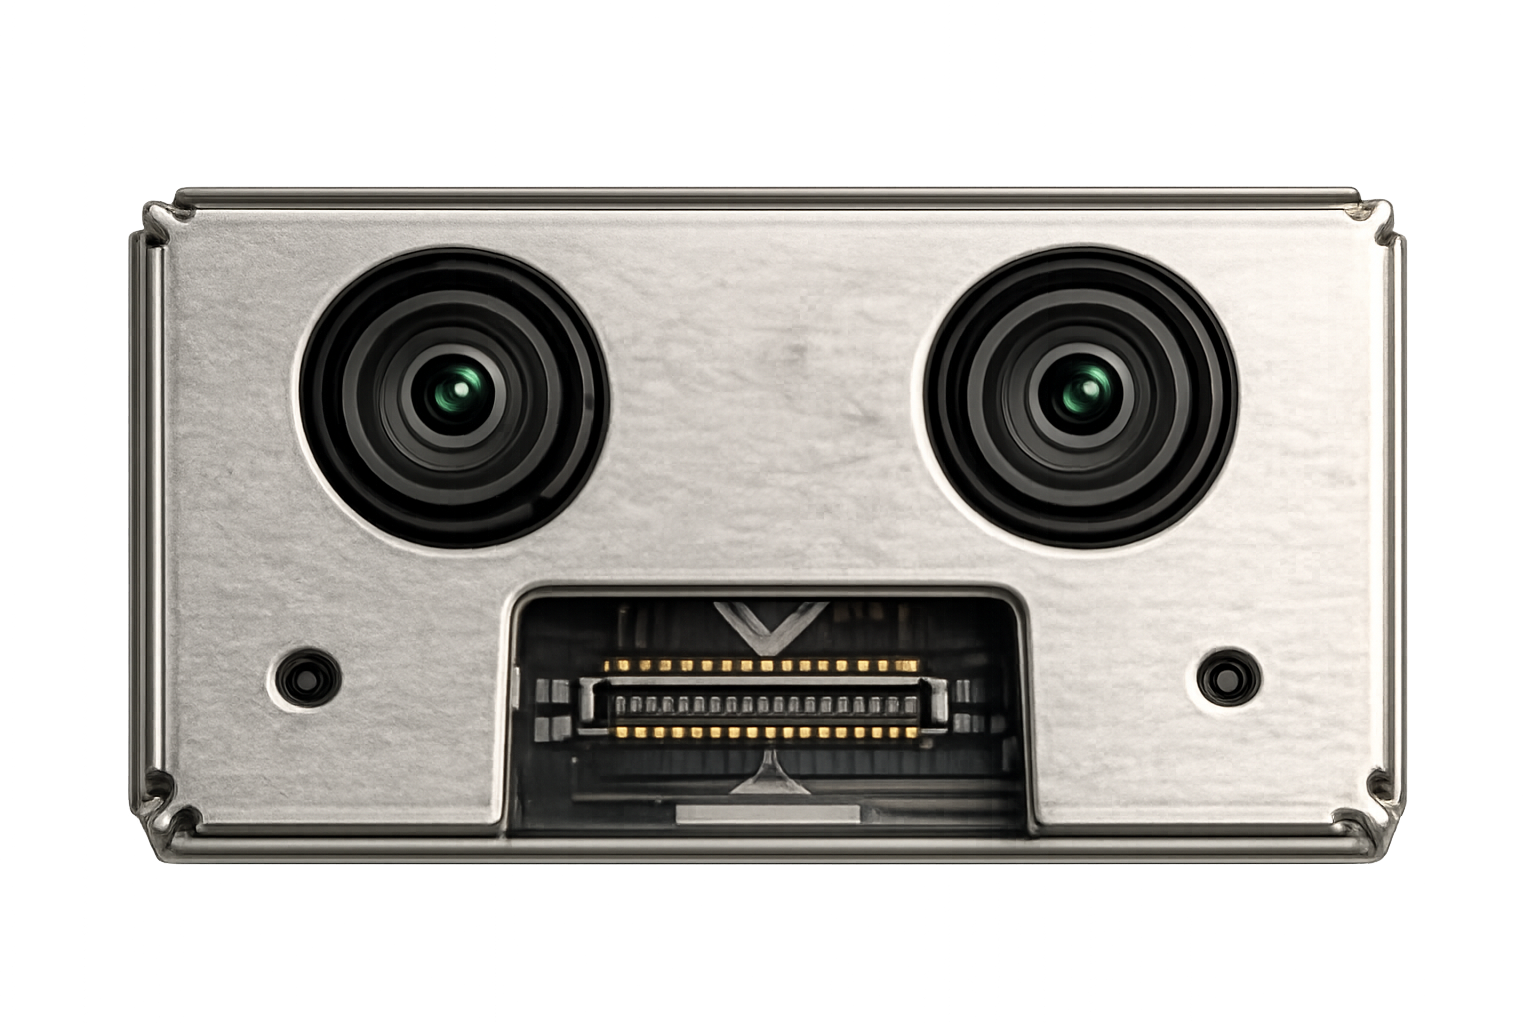
D415
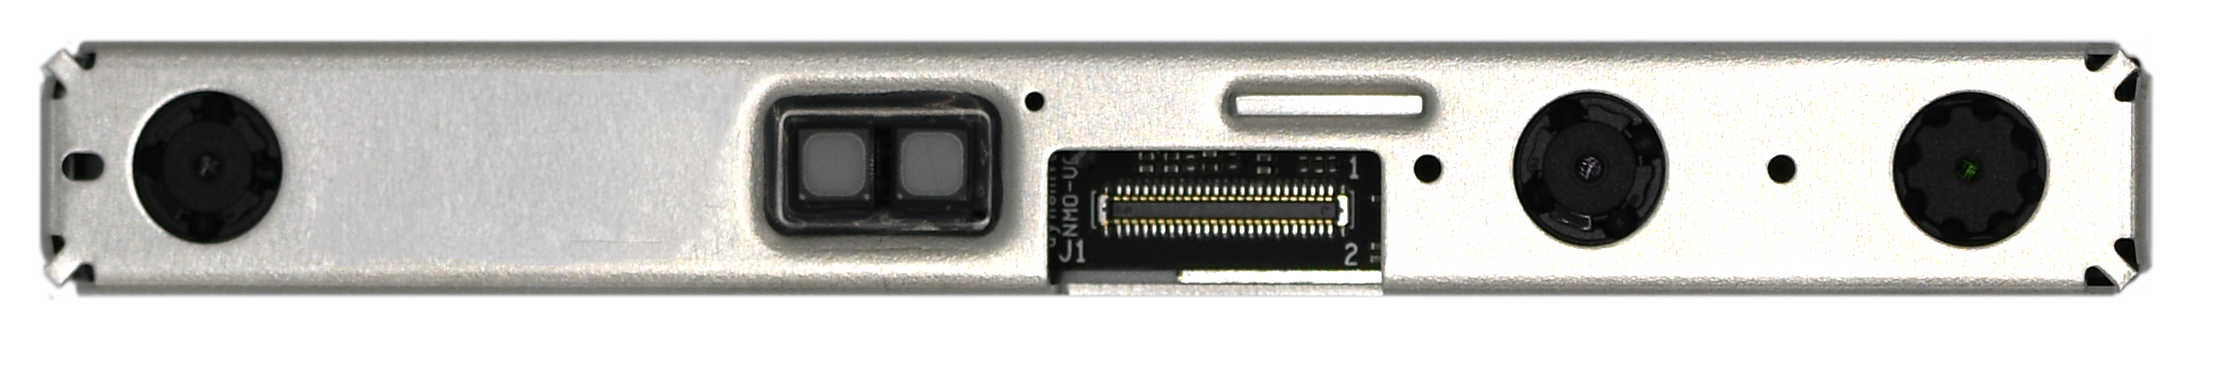
D430
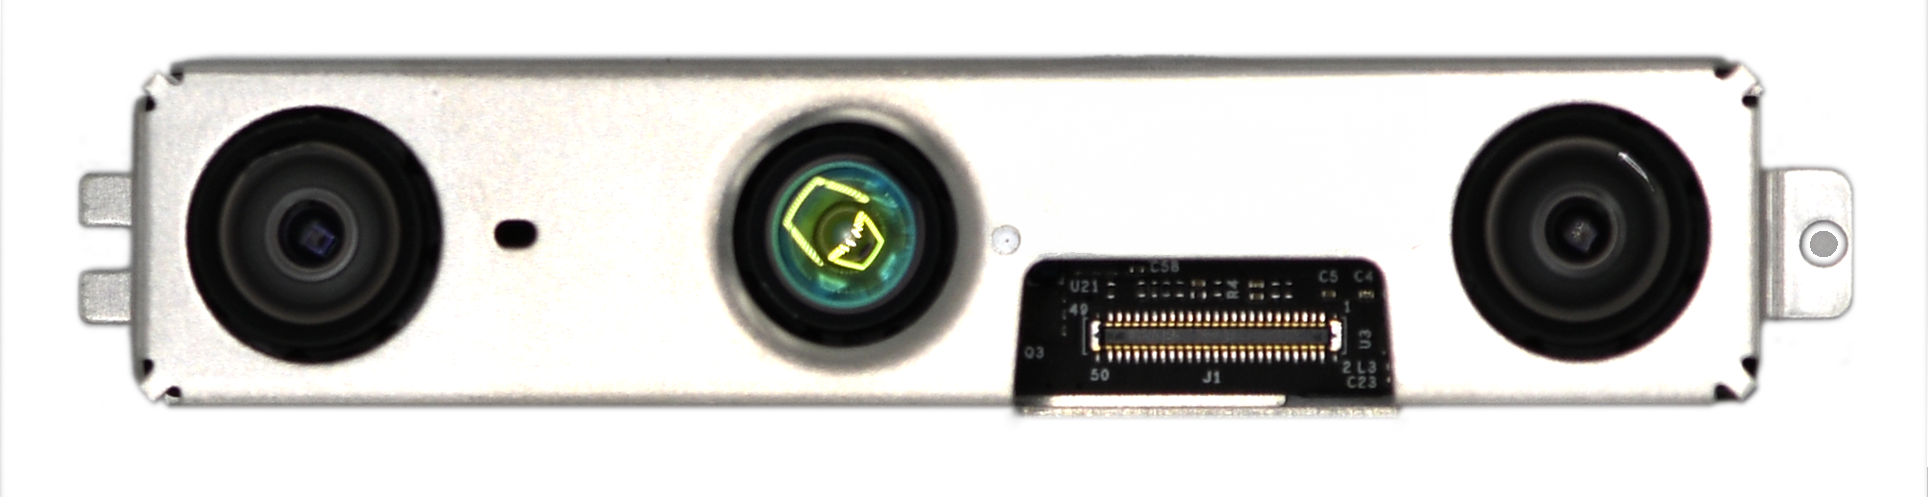
D457
理想距离
0.07–0.5 m
0.5–3 m
0.3–3 m
0.6–6 m
深度视场角
84° × 58°
65° × 40°
87° × 58°
87° × 58°
帧率
最高可达 90 帧/秒
最高可达 90 帧/秒
最高可达 90 帧/秒
最高可达 90 帧/秒
接口
GMSL
GMSL
GMSL
GMSL / USB
主要用途
物体操作
测量
导航
移动应用
All models supported by RealSense SDK 2.0
借助SDK 2.0的强大能力
使用开源的RealSense® SDK 2.0和深度工具构建未来。该SDK独立于平台,支持所有当前的RealSense®深度相机,并包含针对众多常用平台和语言的封装接口。
在真实物理AI应用中验证
No case studies were found.