最新功能
每一项功能均配套教程、演示视频,以及对应技术文档与代码库链接。

视觉惯性里程计(VIO)
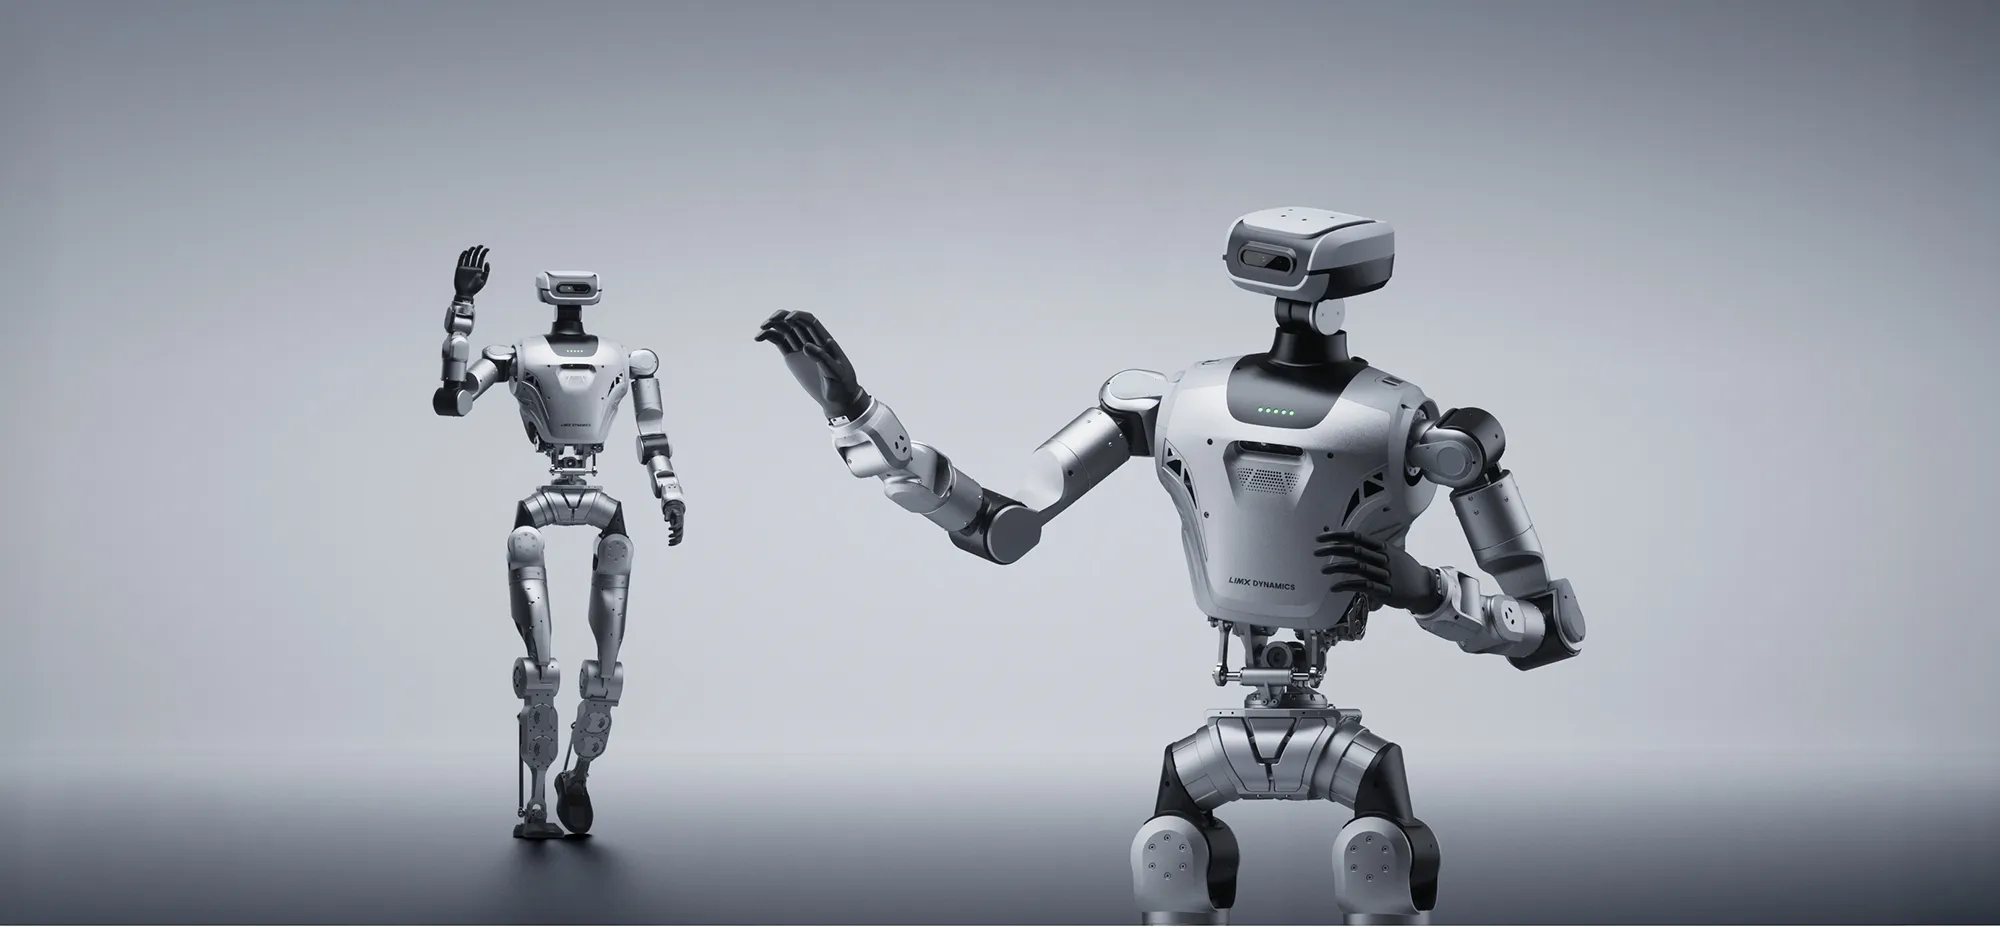
在D455 / D436全局快门相机上,通过cuVSLAM即可直接启用VIO。基于RealSense® RGB‑D双目相机打造面向人形机器人、自主移动机器人、无人机的量产级VIO方案。

近距离深度探测(最小测距)
近距离深度性能升级,搭配NVIDIA Jetson时,D401、D405最小探测距离小于3厘米,全D400系列小于12厘米;D500系列可在边缘端原生运行该功能。

人体检测
人体检测功能可在D500系列边缘设备运行,赋能高安全等级、人机交互感知类应用。
D401 GMSL双RGB码流输出
D401 GMSL现已支持双RGB +深度同时输出。两路经过校准的RGB图像可与完整深度链路并行推流,无需切换工作模式,彩色图像与深度数据二者无需取舍。
<1%
标准基准测试下轨迹漂移
~10%
Jetson Orin NX 上 CPU/GPU资源占用
10+
认证设计合作企业
免费
开放版本采用Apache类开源许可协议
感知工作室应用场景
三大垂直场景方案,将客户实际业务问题与工作室功能一一对应。
自主移动机器人与服务机器人
多相机VIO +占据栅格+人员检测,实现无激光雷达导航;可直接对存量AMR设备集群完成能力升级。
作业与抓取
近距深度(Min‑Z)+抓取位姿估算,可直接接入Isaac Manipulator处理链路,专为料箱拾取、装配场景打造。
两种参与方式
同时面向独立开发者与认证企业客户。无论你使用单台D455做原型,还是进行大规模设备集群部署,都有适配的参与途径。
开放版工作室
适合追求快速开发的创作者:独立开发者、学生、爱好者、黑客马拉松团队。仅需邮箱注册,通过GitHub Discussions获取社区支持。
设计合作伙伴
面向人形机器人、自主移动机器人、无人机、机器人作业领域OEM认证企业。配备技术客户经理、抢先体验权限、产品路线图评审以及联合营销机会。
感知工作室背后的研发团队
设有三位专项对接人,分别对接战略、工程、合作相关咨询。支持邮件答疑,每月举办线上沟通会,协同完成产品落地。

Alon Zehngut
机器人产品总监

Chris Matthieu
感知工程负责人

Roi Ziss
首席架构师