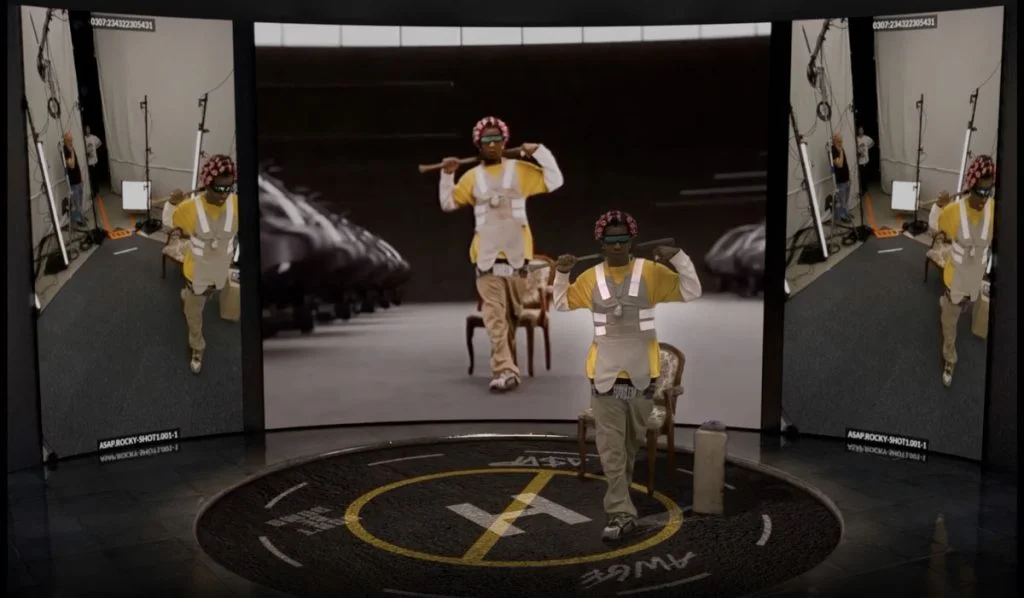
借助同步的RealSense®深度相机,Evercoast得以将4D捕捉技术大规模应用于高端视觉特效、电影以及新兴的物理AI领域。
项目挑战
体积捕捉以往依赖好莱坞级别的拍摄棚、昂贵相机、多组GPU以及高度定制化的工作流。Evercoast希望让这项技术具备成本优势、可扩展并实现产品化,这就需要集成RGB与深度于一体的硬件、板载深度处理、实时运行、硬件同步,同时价位可支持部署数十台相机。
解决方案
Evercoast围绕同步的RealSense® D455深度相机阵列构建了其体积捕捉系统。由于深度信息是在相机上生成而非在下游计算,Evercoast避免了将GPU阵列专用于该步骤,而是将工程重点集中在具有差异化优势的系统级问题上:同步、校准和编排大型相机阵列,然后重建它们捕捉到的内容。RealSense®还让该公司能够在不需要同步增加硬件成本和算力的情况下增加相机数量。
项目成果
Evercoast表示,RealSense®使其能够以传统高端体积捕捉摄影棚硬件成本的一小部分构建密集的多相机系统,同时仍能生成3D和4D重建所需的同步RGB和深度数据。同一套架构可从小型部署扩展至大型项目,工作流无需大幅改动;制作团队能够实时查看体积采集结果,不用等待漫长的后期处理。
让数十台相机捕捉同一瞬间
大规模体积采集要求所有相机在同一时刻采集画面。哪怕微小的时间差,也会导致运动目标在不同视角中的位置出现偏差,影响重建质量与空间数据完整性。Evercoast开发了vSync,一款面向RealSense®相机阵列的硬件同步系统,即便相机分布在多台采集主机上,仍可维持在同一条同步链路中。
为全身打造的传感器组合
RealSense®单台设备同时输出RGB与深度,深度运算在相机板载完成。Evercoast无需自行搭建立体相机对,也不用部署专用GPU集群计算深度。工程师可专注于校准、重建与系统调度,新增采集视角只需考虑覆盖范围,而不会带来同等幅度的成本与算力上涨。
一套采集方案,从视觉特效棚延伸至物理 AI
媒体娱乐是Evercoast首个验证场景,在此沉淀的工程能力,恰好匹配物理AI的需求:多相机同步与校准,并将采集信息转化为稳定空间数据。多视角体积采集可在单一数据集中保留外观、动作、几何形态与时间信息,Evercoast正将该技术用于机器人、世界模型、仿真与AI模型训练的真实场景采集。
“RealSense之所以极具吸引力,是因为它直接从相机提供深度信息。我们无需自己构建立体相机对并计算深度,实际上可以免费获得该管线中的这一部分。”
— Ben Nunez,
Evercoast首席执行官、联合创始人
