物理AI的视觉中枢
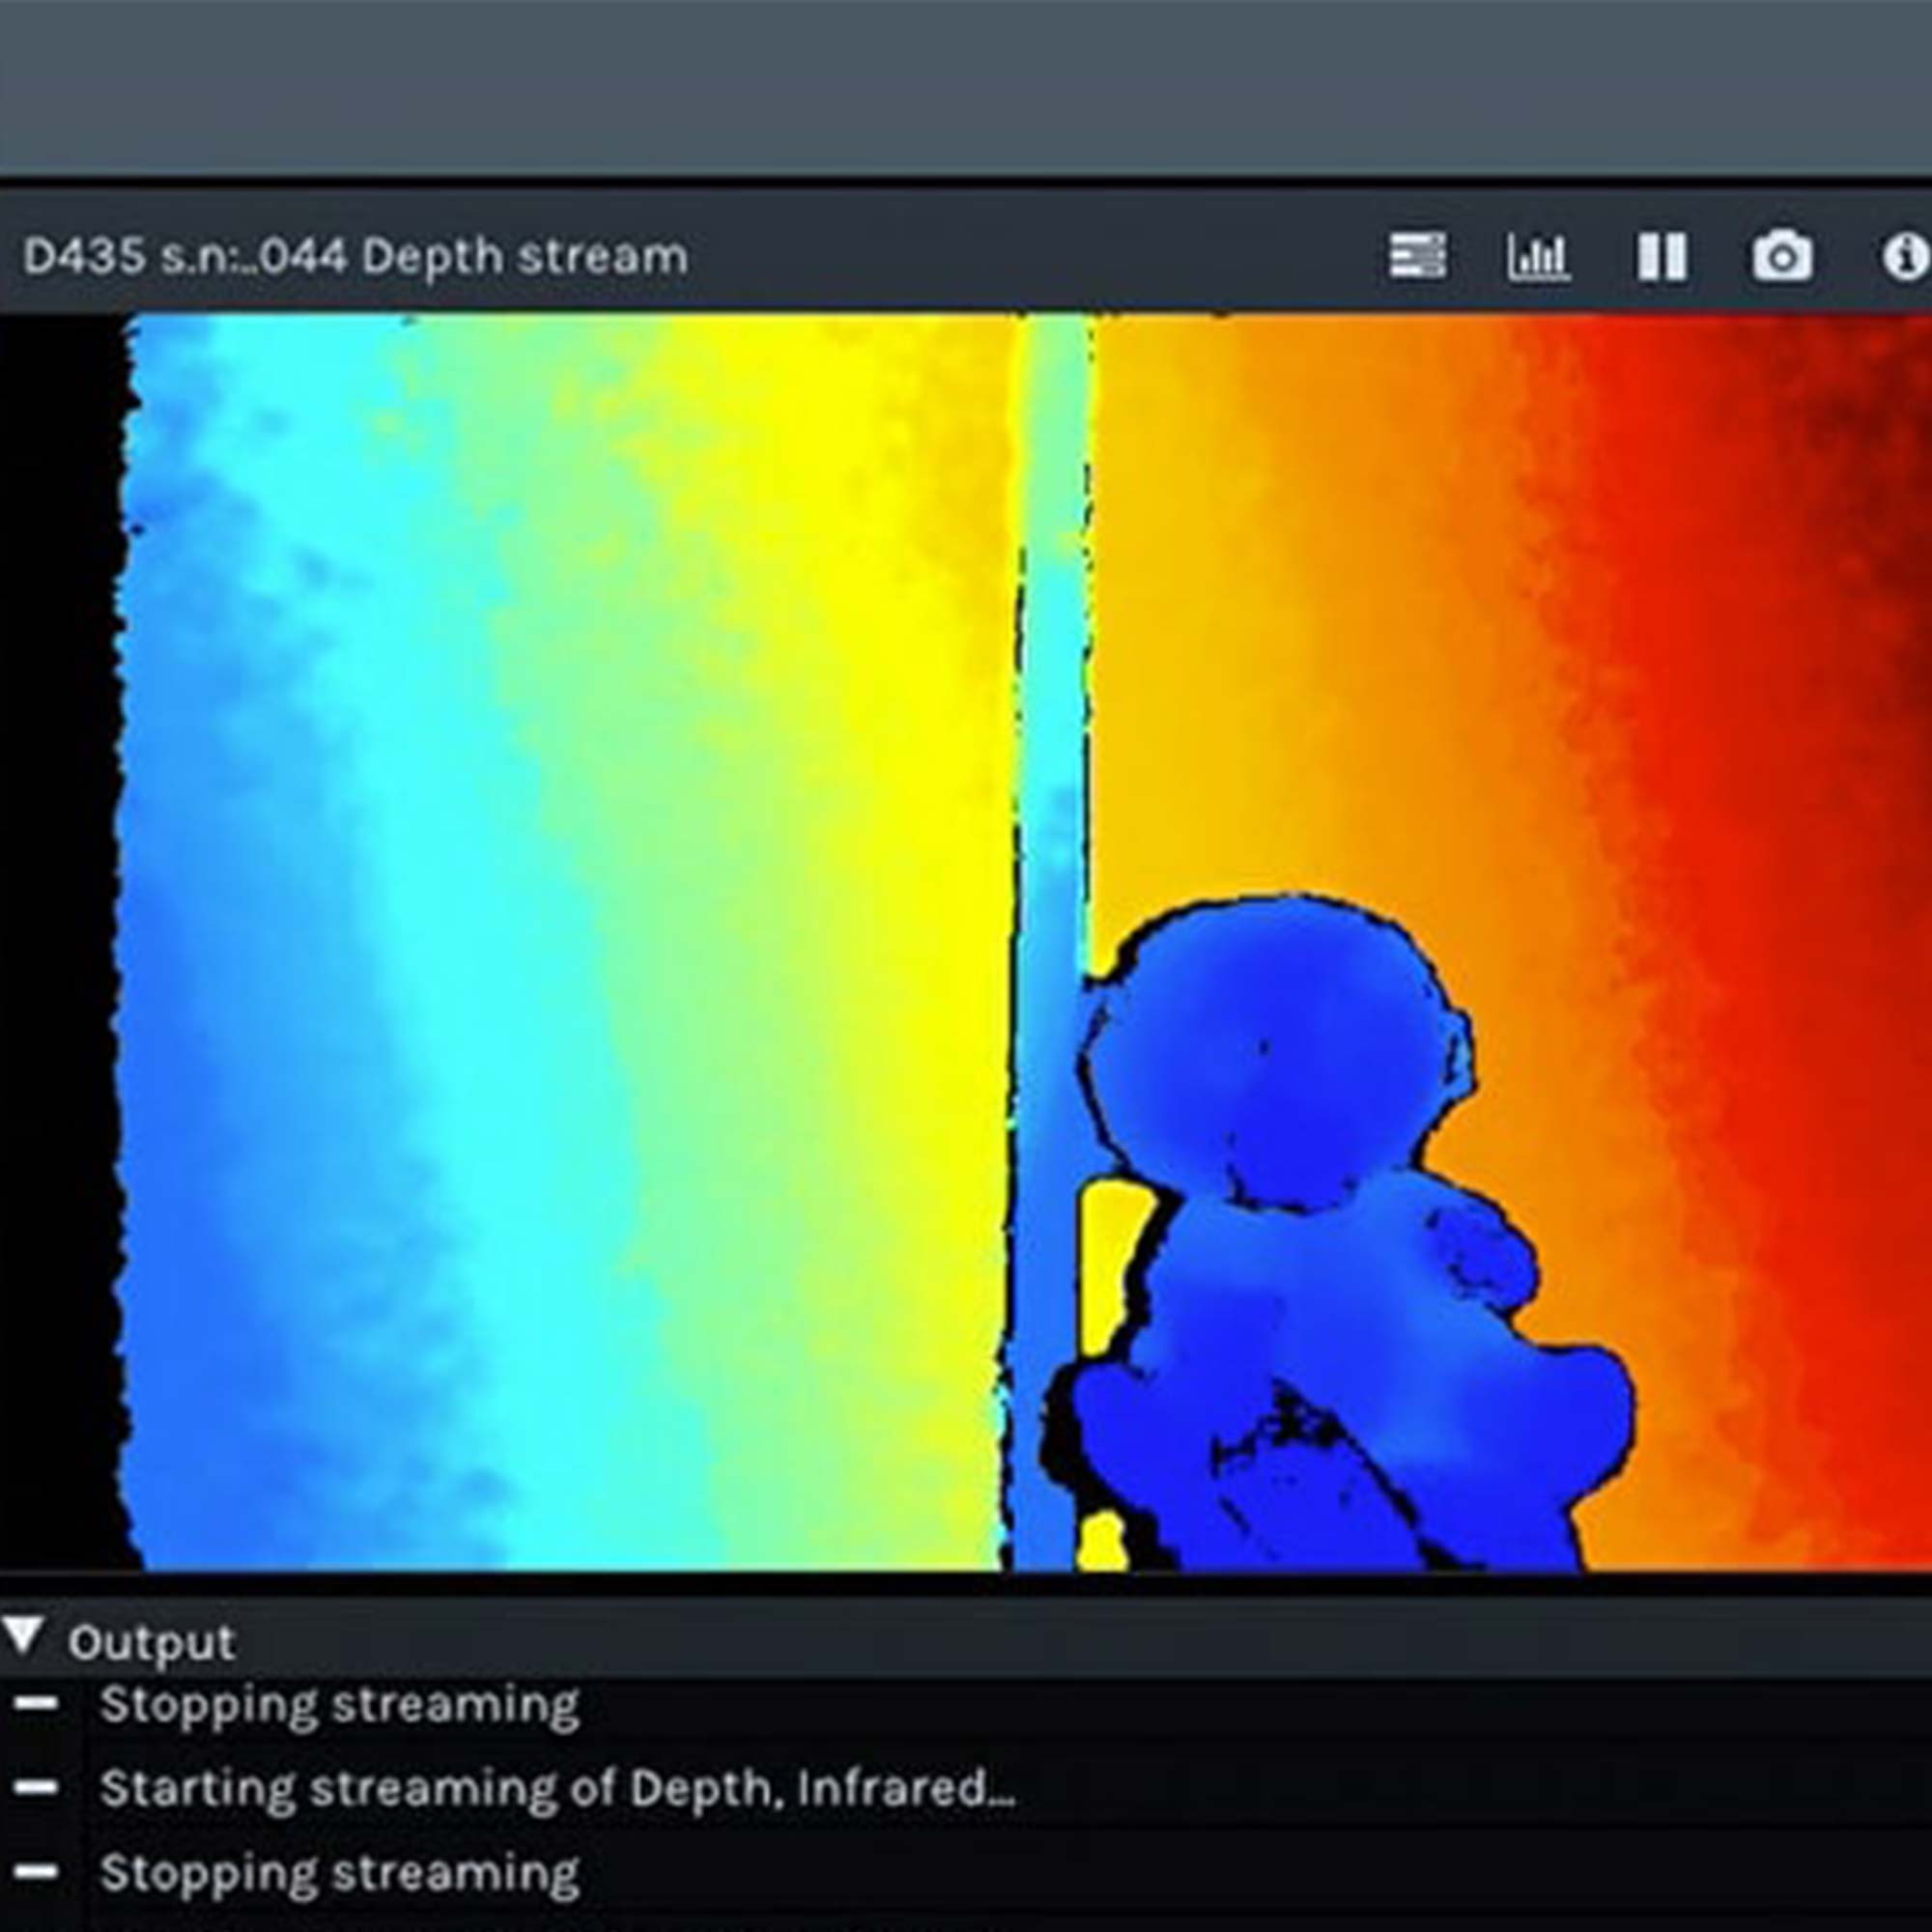
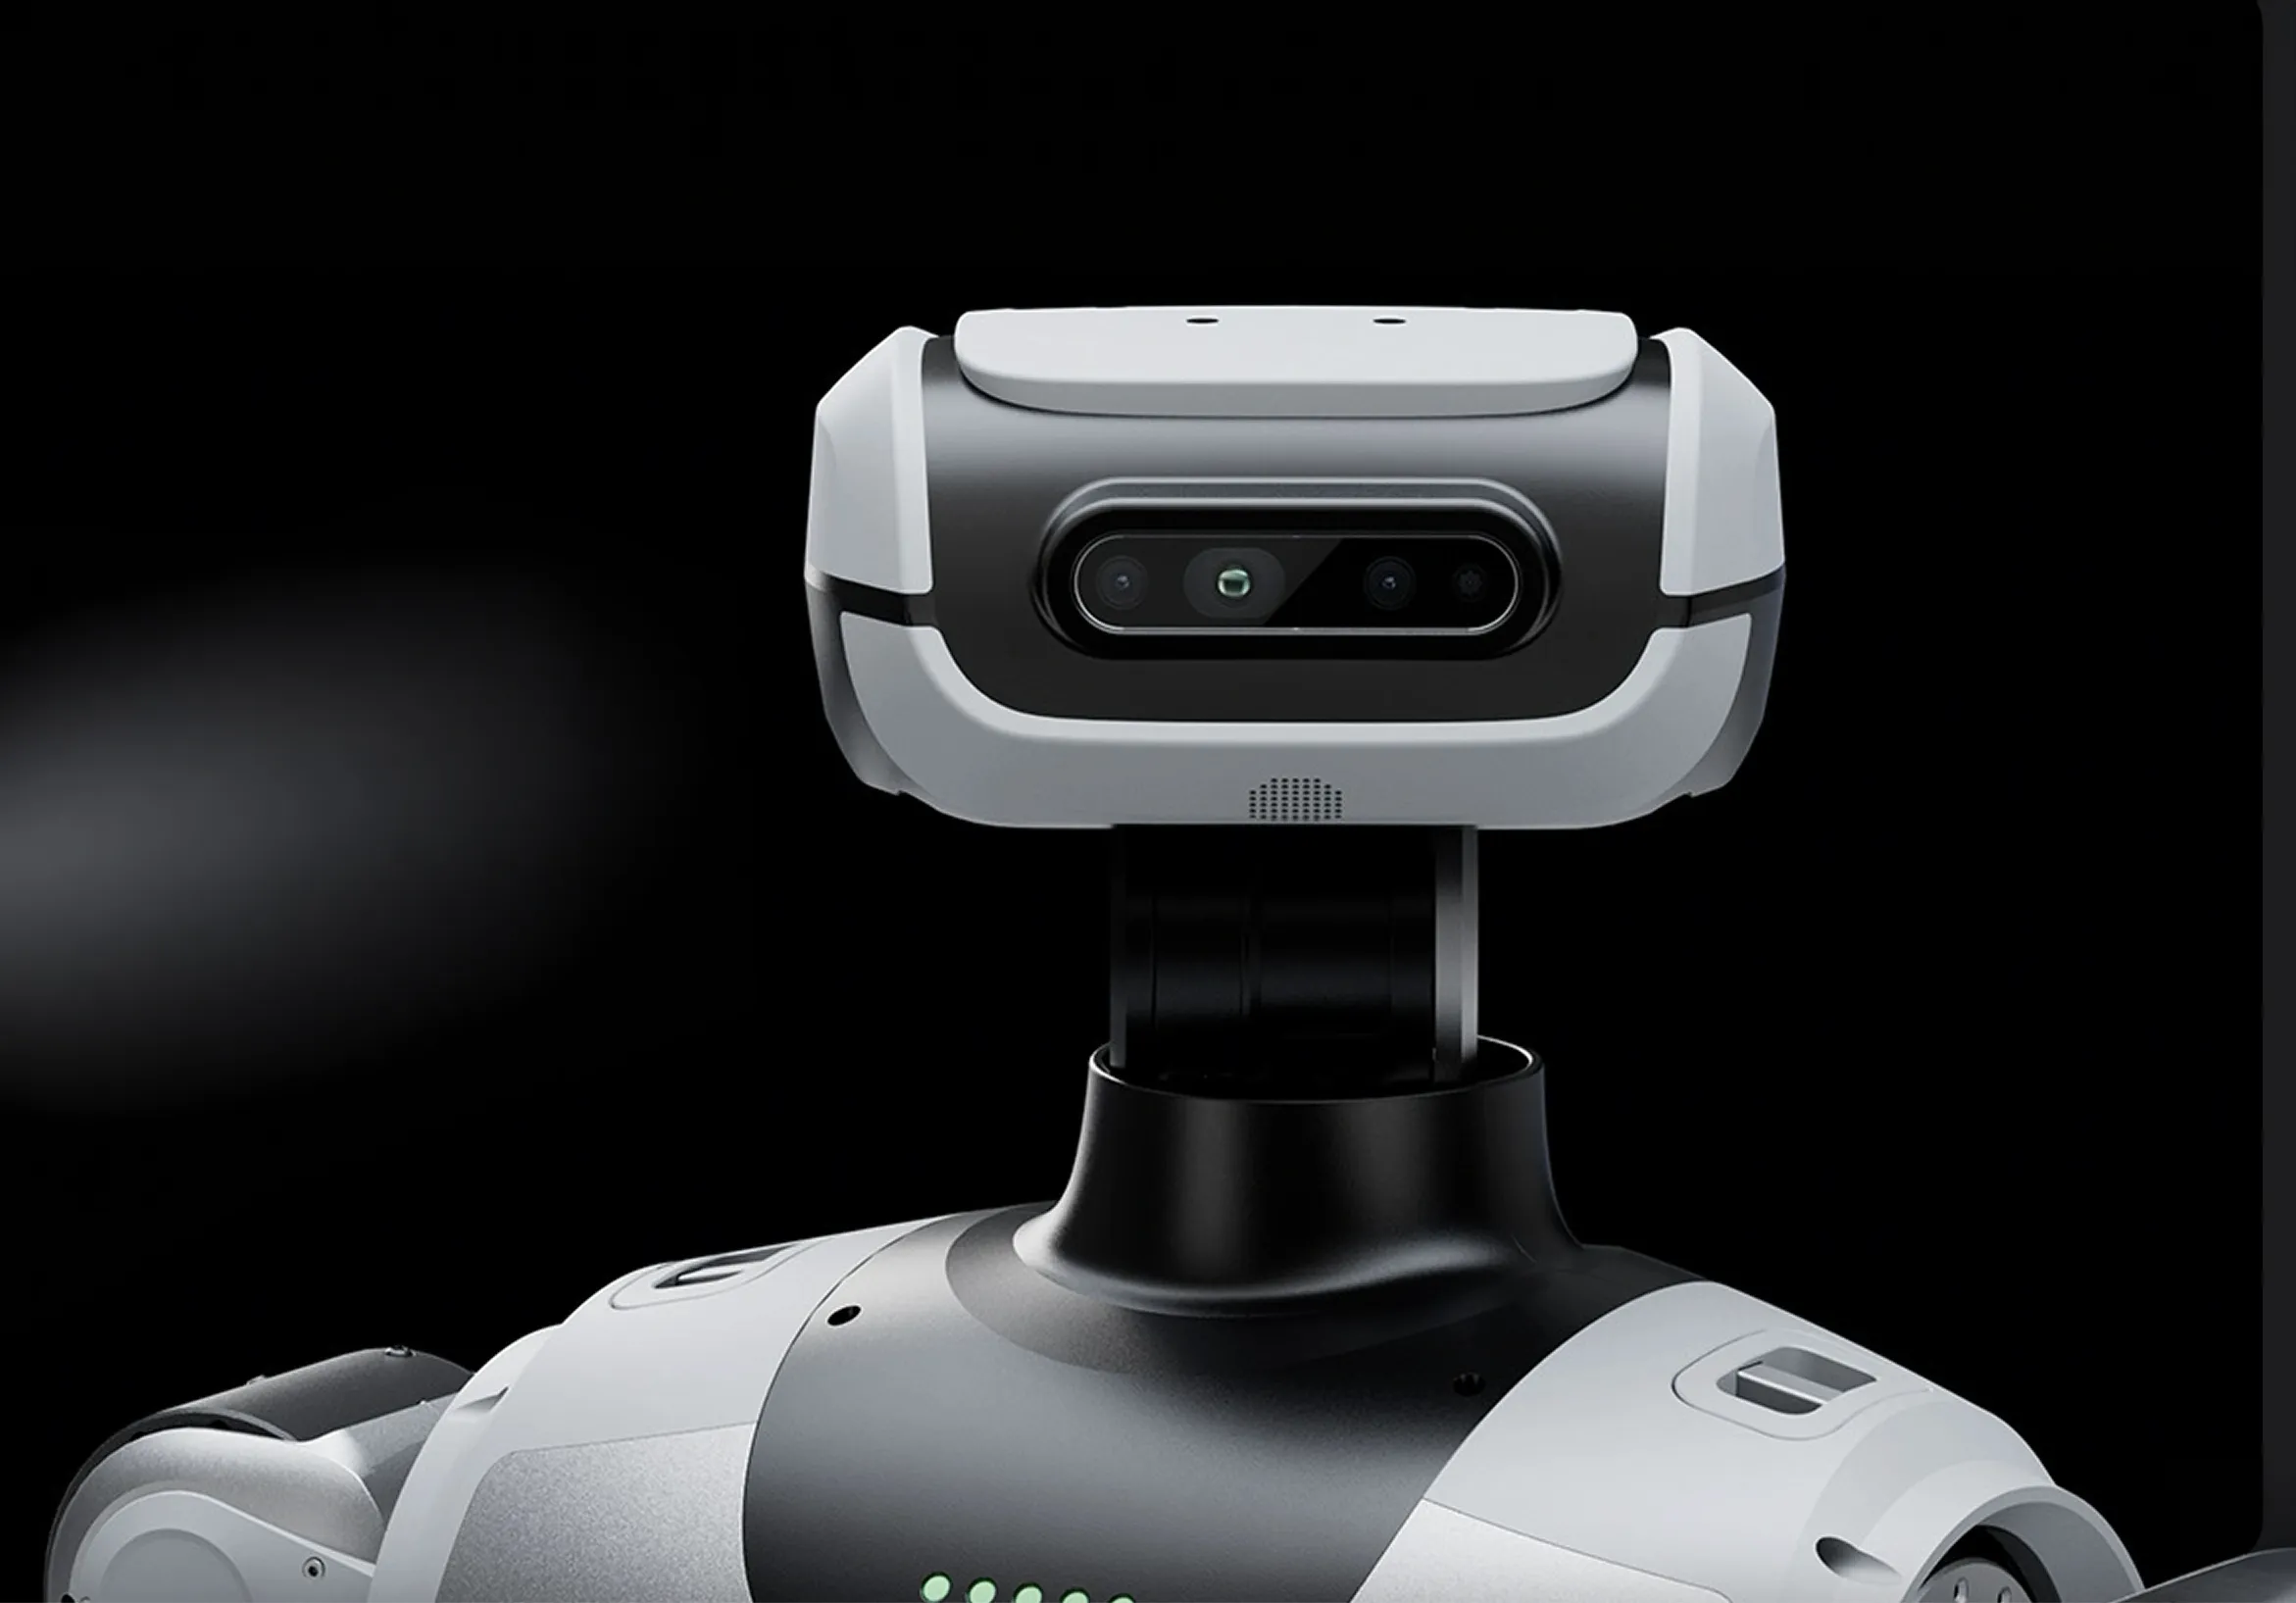
RealSense®的架构是是我们所有深度相机背后的全栈设计——包含负责几何运算的芯片、将几何信息转化为理解的软件,以及为复杂现场环境打造的整套系统。它们共同构成了物理AI的视觉皮层:这一层级让机器人和智能机器能够真正“看见”,正如视觉皮层将原始信号转化为感知一样。正是这种架构,让单一平台能够从腕部搭载的作业相机无缝扩展至联网的工业视觉系统,无需每次重新搭建处理链路。
每一台RealSense®相机背后的架构
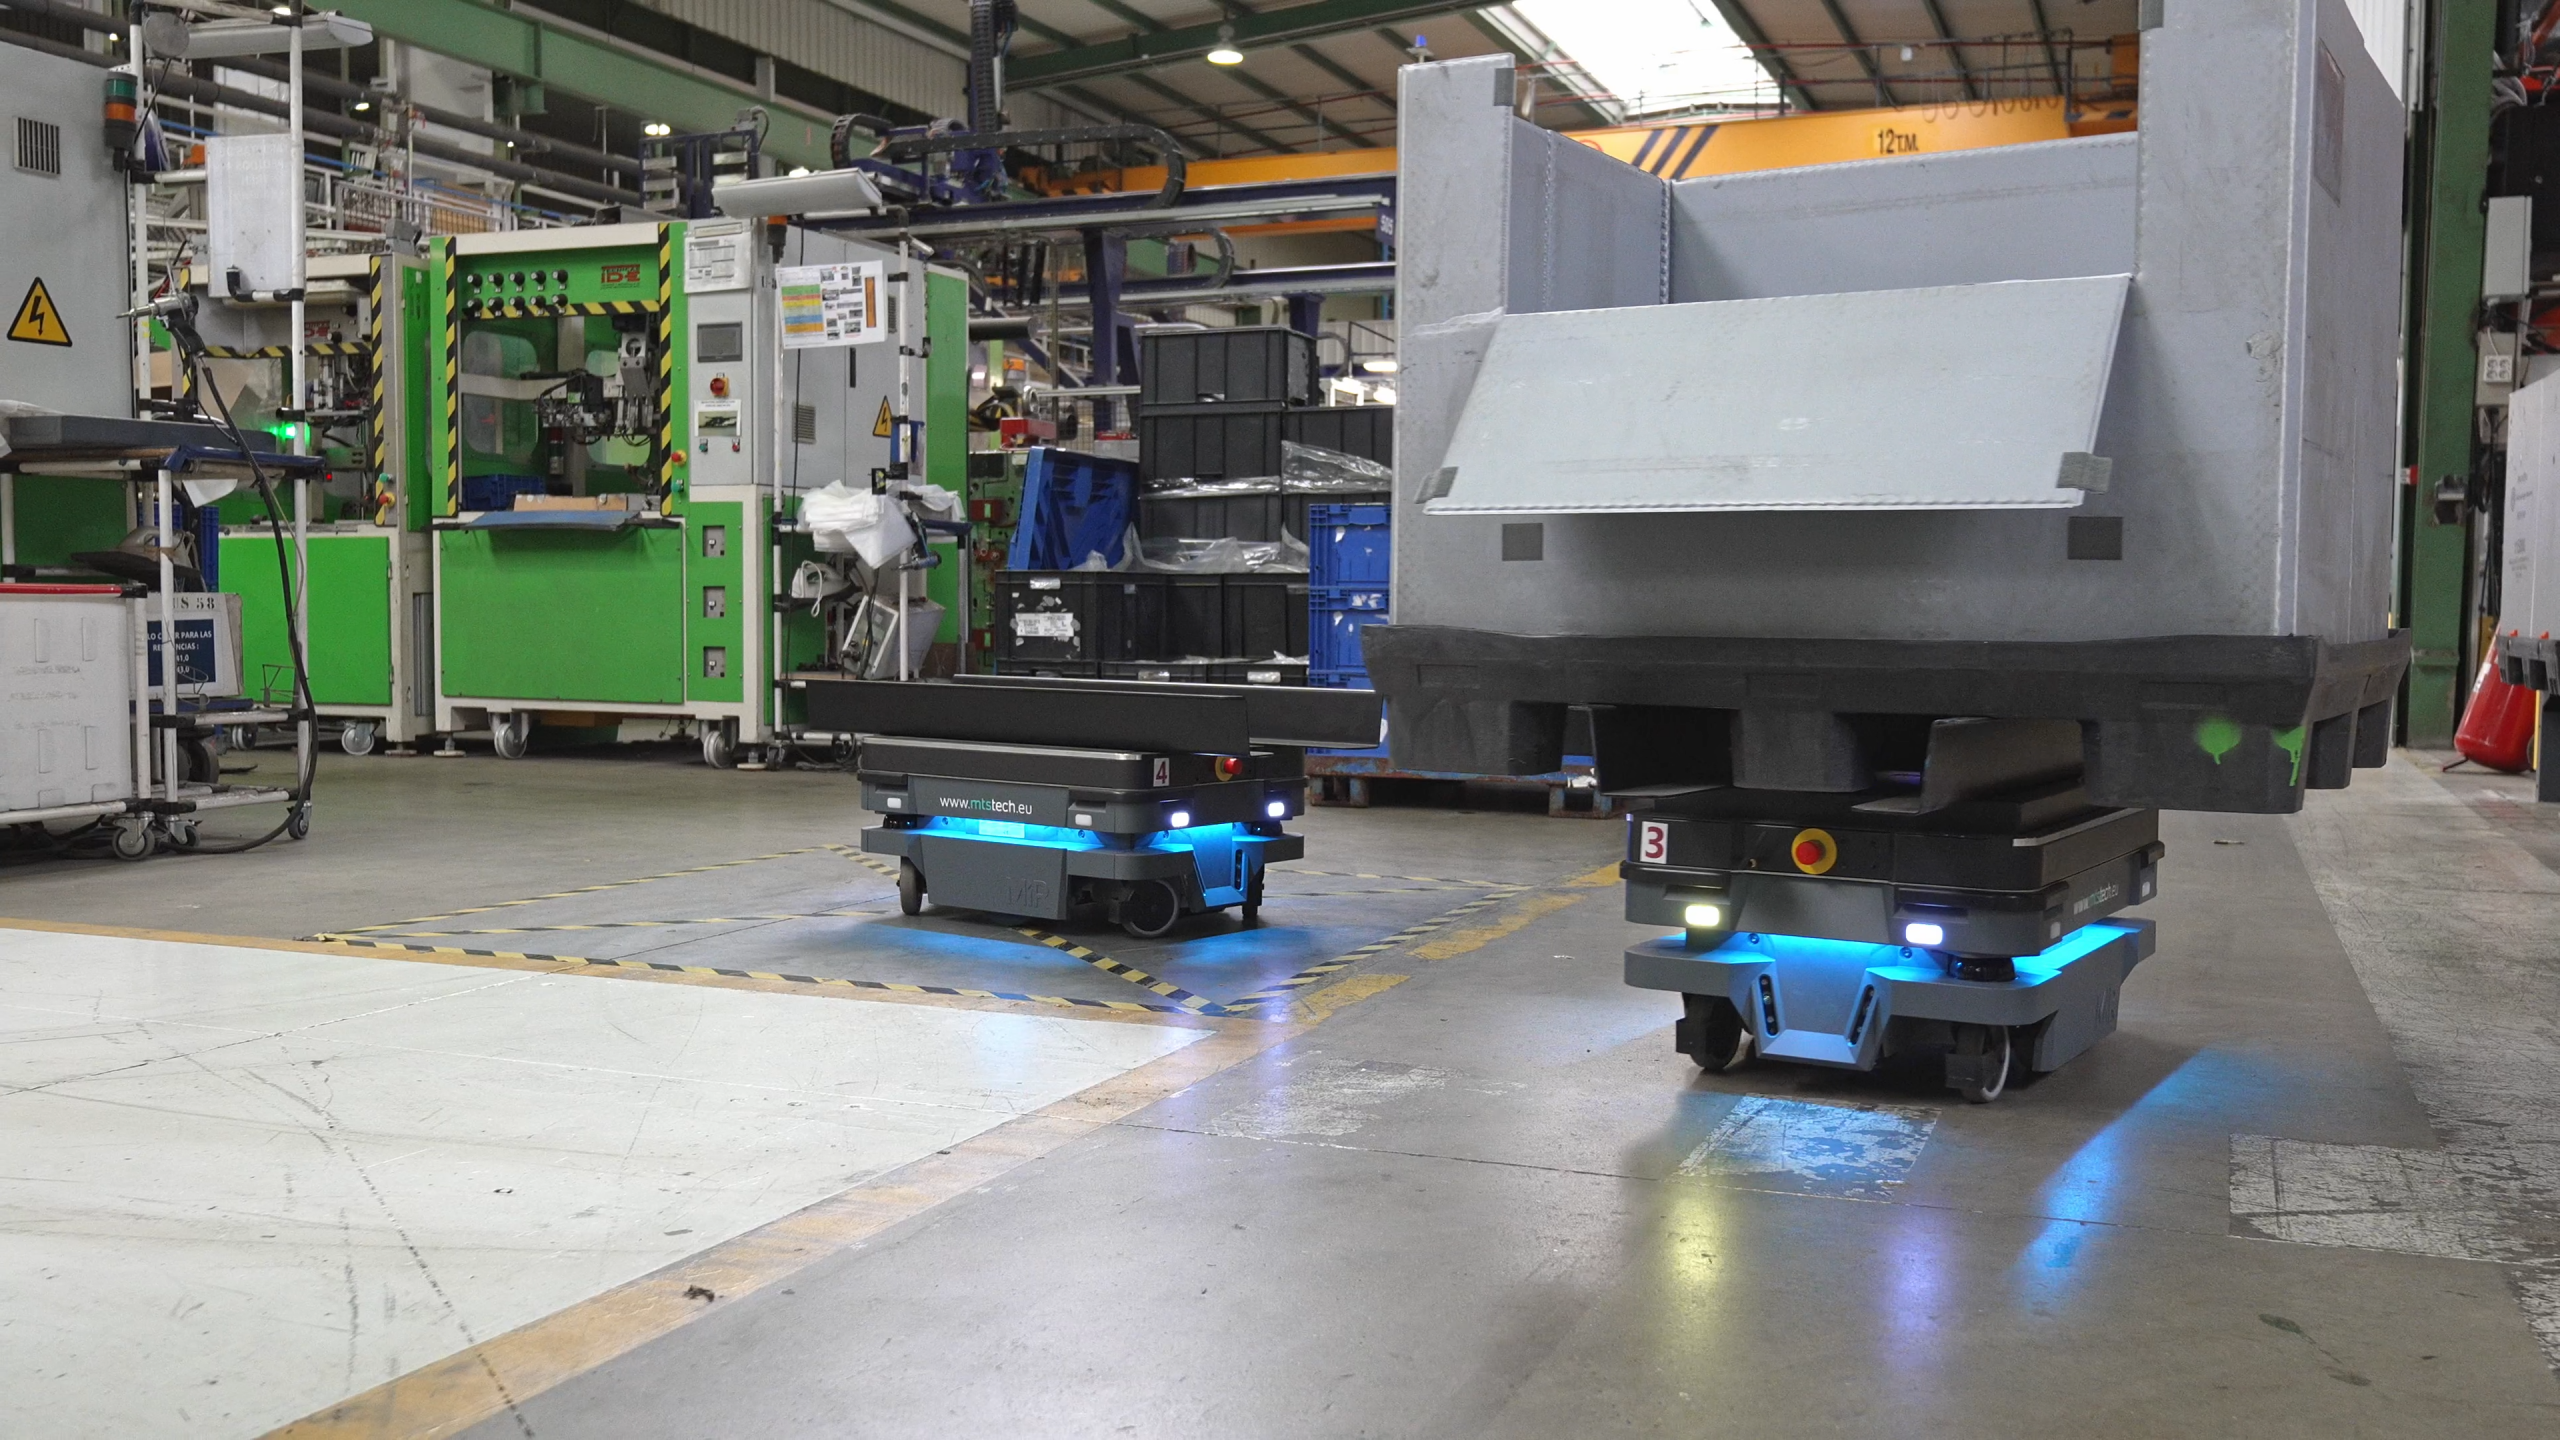
深度感知始于精确的几何计算,终于能够在现场环境中稳定运行的系统。RealSense®的架构将这两者紧密相连,为每一台RealSense®相机(无论从近程操作传感器到联网工业相机)提供了统一的开发基础。
D4 ASIC –硬件芯片实现几何解算
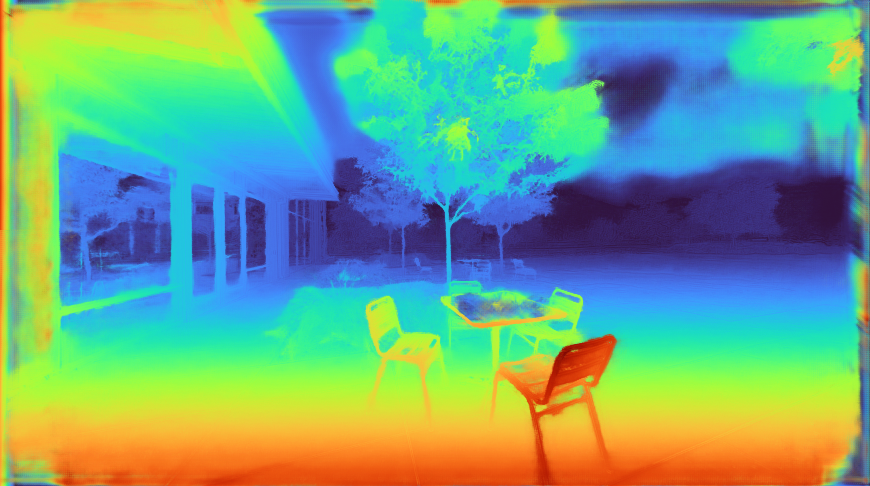
距离和视差在源头而非主机端进行计算,并结合主动与被动方法,确保在光照、反射及各种环境条件下的抗干扰能力。D4 ASIC是RealSense®专用的几何引擎,专为在硬件中直接计算立体深度而设计,不依赖共享算力。正是这一设计决策,使得搭载D4的相机能够输出高精度的深度数据,且不会给机器人或系统的下游处理器带来负担——该引擎也是当前D400和D500系列所有相机的核心,涵盖从近程操作到远程加固型部署的各类应用。
V5 SoC –面向长期使用的原生AI原生感知
通过软件而非硬件更换周期来适应需求的硬件。Vision SoC V5是该平台的下一代演进——这是一颗单芯片,将用于神经网络几何计算的D4 ASIC小芯片(chiplet)与新一代图像信号处理器(实现2倍降噪和更高动态范围)、用于相机端神经网络处理的多TOPS数字信号处理器,以及用于本地控制和可配置性的四核ARM处理器整合在一起。由于推理和图像处理均在相机端完成,搭载V5的系统支持障碍物检测、人员识别、场景理解和导航,新增业务场景无需重构处理链路;同时,原生ROS串流意味着它可以无缝接入现有的机器人软件栈,无需定制桥接工作。RealSense®首款支持PoE网络原生深度相机RealSense® D555,就搭载这款Vision SoC V5芯片。
精度与准确性
只有当开发者能够快速在其上进行开发并在生产环境中保持信任时,芯片才具有实际意义。RealSense®的软件栈正是为此而设计。
安全可靠的固件
每一台RealSense®设备均运行由内部开发的固件,由RealSense®软件团队进行签名和安全保护,并且会定期迭代更新——因此,无论是运行几台还是数千台相机,设备集群都能在无需人工干预的情况下保持最新状态。
RealSense SDK –开源设计理念
开发者可以使用开源 RealSense®SDK 2.0,整套深度工具、API和集成方案进行开发,这些工具涵盖了整个相机产品组合——从D400系列操作相机到联网原生D555。跨平台支持Windows、Linux、Android和macOS,并配备Python、ROS、C/C++、C#、Unity、Unreal、OpenNI和Node.js的封装接口,使工程团队能够从原型设计到生产部署,在一个统一的开发环境中完成工作。
大规模部署下的系统可靠性
架构的优劣,最终取决于基于该架构生产的相机。无论搭载当前一代芯片还是新一代Vision SoC,RealSense®所有相机都执行统一的一致性生产标准。
V4 相机–经过现场验证
V4相机基于受控ODM合作伙伴的专有工艺制造,专为可重复性和稳健的现场运行而设计,每台设备出厂前均已完成预校准——因此在测试台上表现出色的性能,在数月后的大规模现场部署中依然保持一致。这正是目前广泛应用于零售、工业和机器人领域的D400及D500系列相机的坚实基础。
V5 相机–软件定义,面向未来
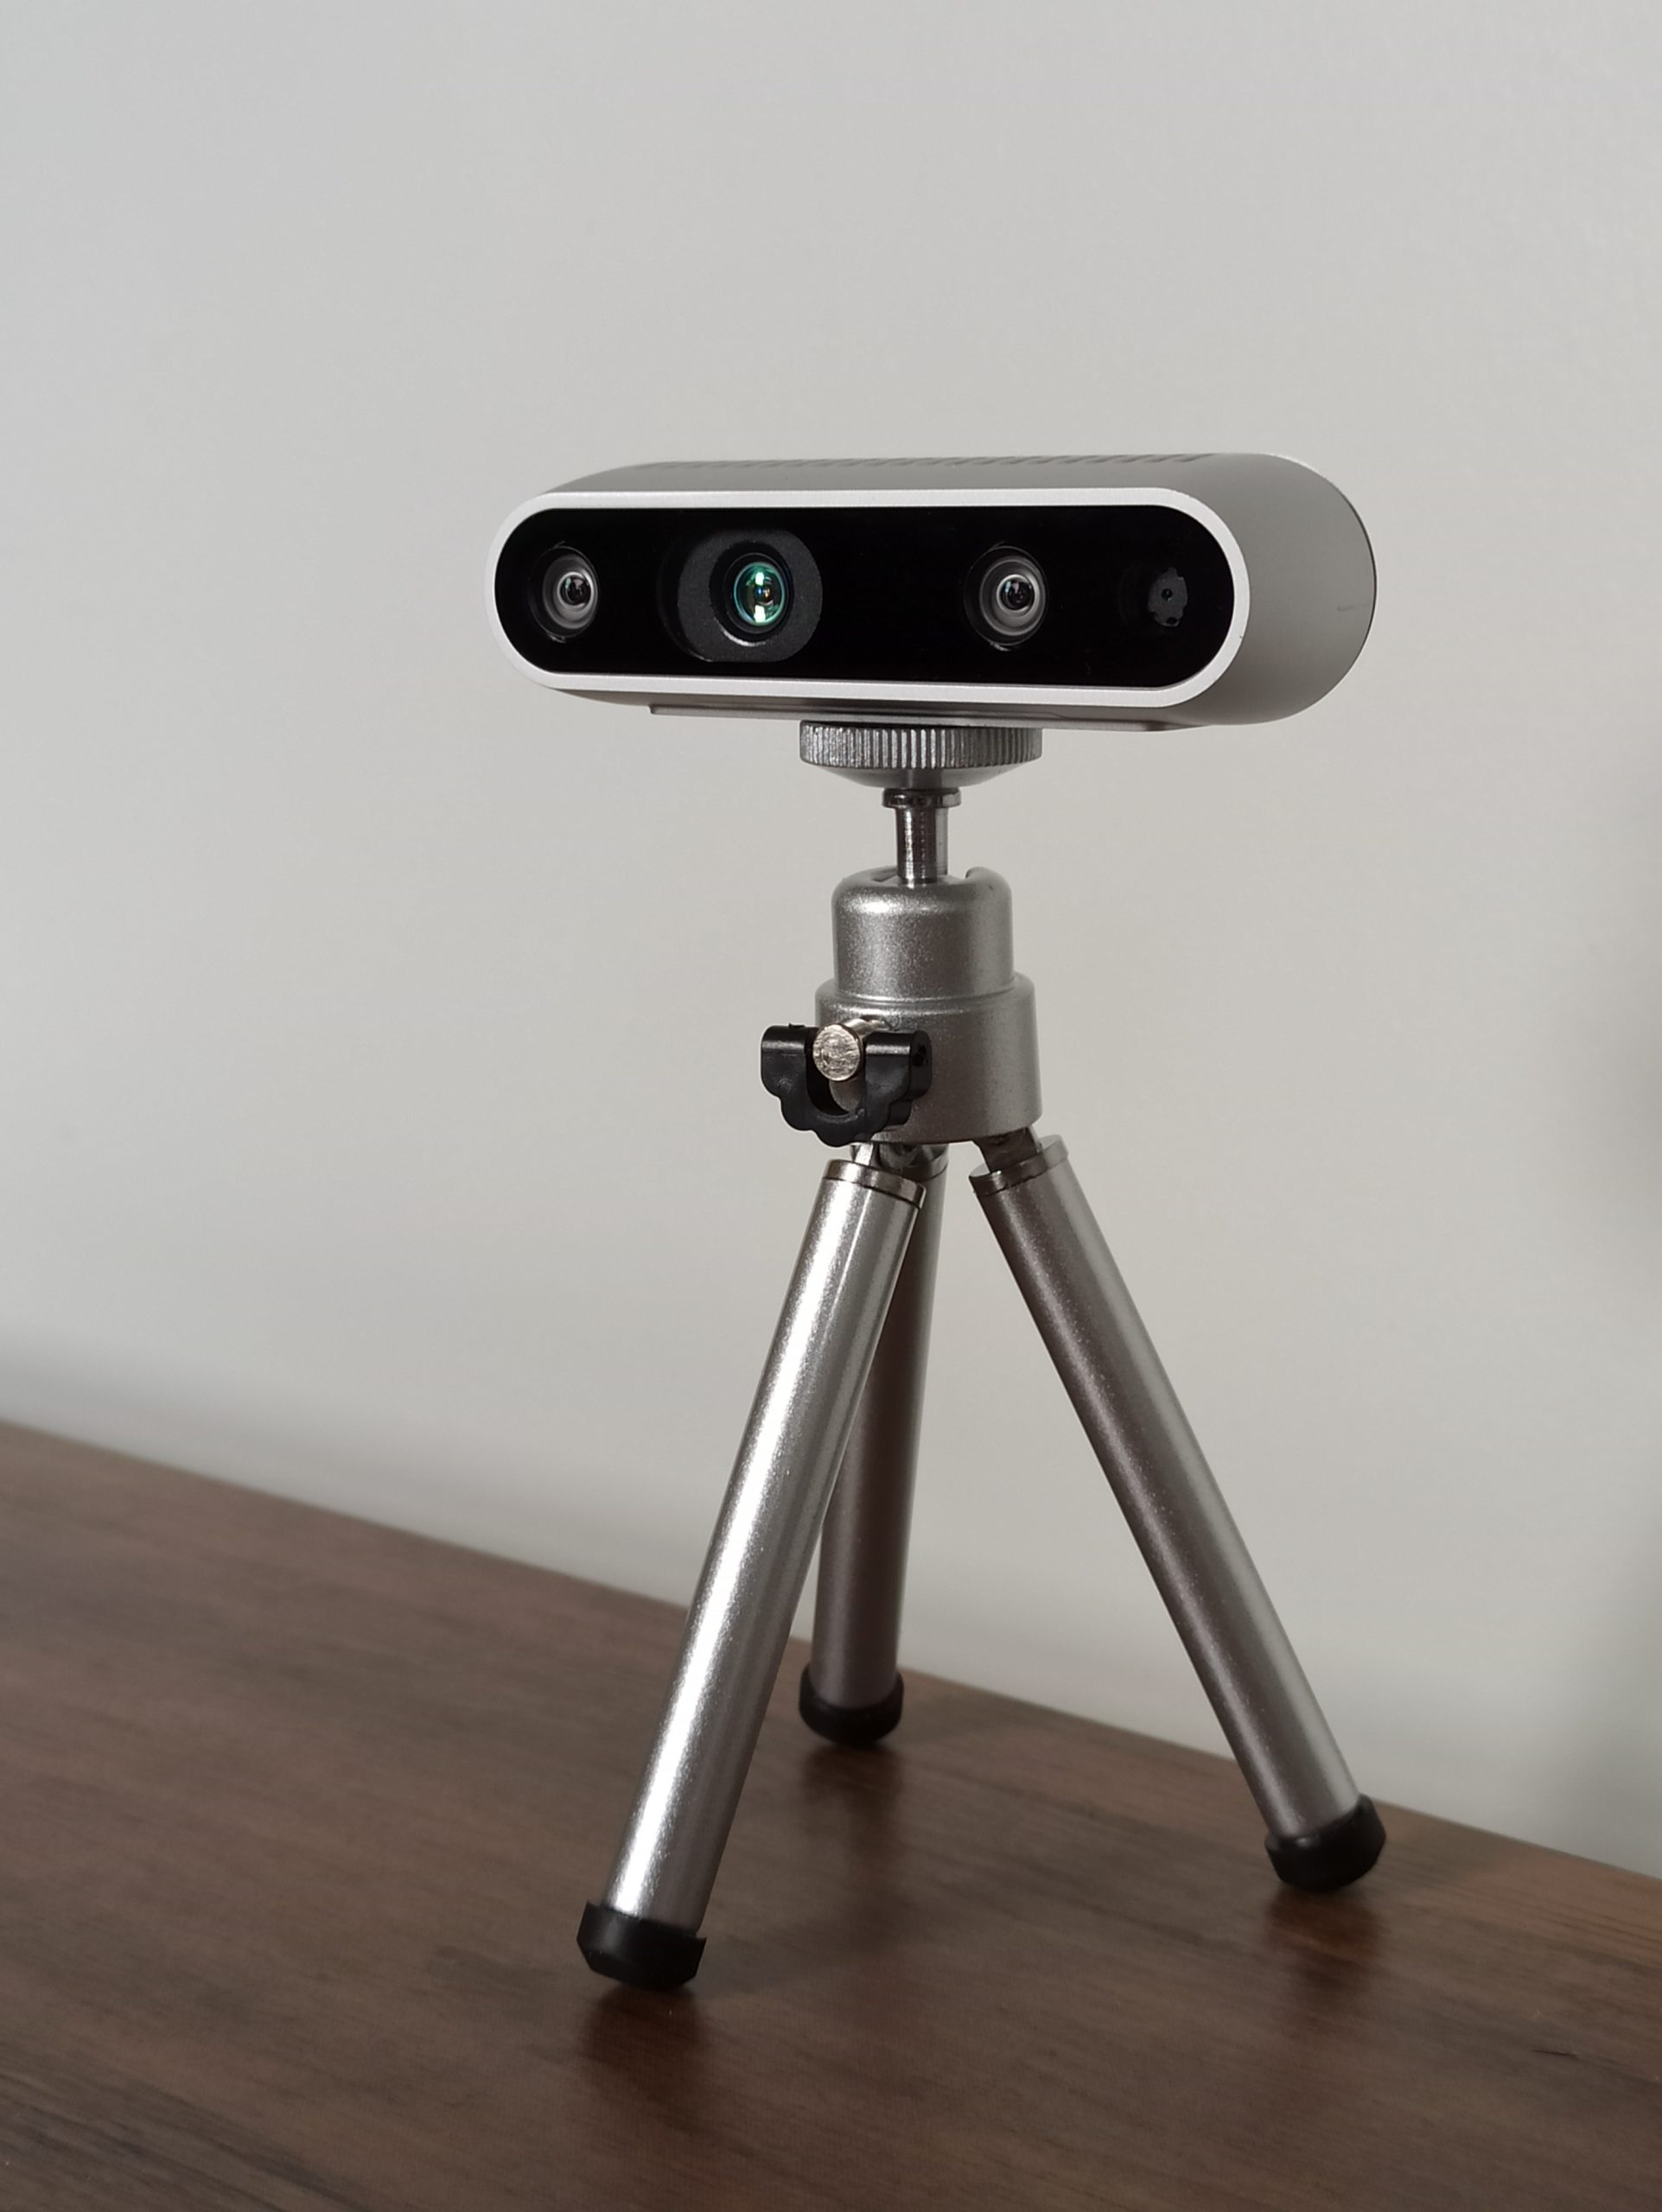
秉承相同的制造标准,V5相机增加了Vision Engine的软件定义能力和板载AI——因此,可靠性与面向未来的能力不再需要妥协。作为RealSense®首款搭载Vision SoC V5的相机,D555通过原生以太网供电(PoE)和相机端人员检测功能,将这一架构引入了联网工业部署场景。
稳定的校准能力,可扩展的制造
可靠性不仅是规格表上的承诺,更是一种制造规范。RealSense®相机由合作 ODM 代工厂基于迭代优化的专利工艺生产,出厂校准不是一次性状态,而是可以历经多年现场运行、温度波动、机械磨损依旧维持的基准。这正是为什么在第一天完成校准的相机,在第1000天依然能提供精确的深度数据——这对于无法在机器人每次换班时都下线重新校准的设备集群至关重要。无论是在单一测试台上使用,还是部署在数千台设备的分布式集群中,每一台V4和V5相机背后都遵循着同样严苛的制造标准。